موتور جریان مستقیم (DC Motor)
Archived teaching material
Archived academic material · Original source · Resource library
موتور جریان مستقیم (DC Motor)
فهرست مطالب
- ⚙️ چرا به آن موتور جریان مستقیم میگوییم؟
- 🧲 مفاهیم پایه مغناطیس
- 🌟 آغاز داستان
- 📑 بررسی مفاهیم ذکرشده
- ⚡ قانون آمپر
- 🪧 نیروی لورنتس
- 🔧 اجزای اصلی موتور
- 1️⃣ استاتور در موتور جریان مستقیم
- 2️⃣ روتور در موتور جریان مستقیم
- 3️⃣ کموتاتور در موتور جریان مستقیم
- 4️⃣ جاروبکها در موتور جریان مستقیم
- 🔢 معادلات حاکم بر موتور جریان مستقیم
- 🧩 انواع موتورهای جریان مستقیم
⚙️ موتور جریان مستقیم (DC Motor)
✨ اطلاعات نویسنده
👤 نام: احسان اصفهانی
🏫 وابستگی: گروه مهندسی کامپیوتر، دانشگاه فردوسی مشهد
🔗 لینکدین: linkedin.com/in/ehsanesfehani
💻 گیتهاب: github.com/ehsanesfehani


⚙️ چرا به آن موتور DC میگوییم؟
عبارت DC مخفف جریان مستقیم (Direct Current) است. در این نوع موتور، منبع تغذیه جریانی را فراهم میکند که تنها در یک جهت جریان دارد؛ به این معنا که پایانههای مثبت و منفی ثابت باقی میمانند.
در نتیجه، میدان مغناطیسی تولید شده توسط سیمپیچها نیز جهت ثابتی دارد. با کمک اجزایی مانند کموتاتور و جاروبکها، موتور گشتاوری یکنواخت و در یک جهت ایجاد میکند که باعث چرخش پیوستهی روتور میشود.
بنابراین به آن موتور جریان مستقیم (DC Motor) گفته میشود — در مقابل با موتورهای AC که با جریان متناوب کار میکنند و جهت جریان در آنها به صورت دورهای تغییر میکند.
🧲 مفاهیم پایهی مغناطیس
یک موتور الکتریکی از آهنرباها برای ایجاد حرکت استفاده میکند.
اگر تا به حال با آهنرباها بازی کرده باشید، حتماً با قانون اصلی همهی آهنرباها آشنا هستید:
قطبهای مخالف یکدیگر را جذب میکنند و قطبهای مشابه یکدیگر را دفع میکنند.</p>
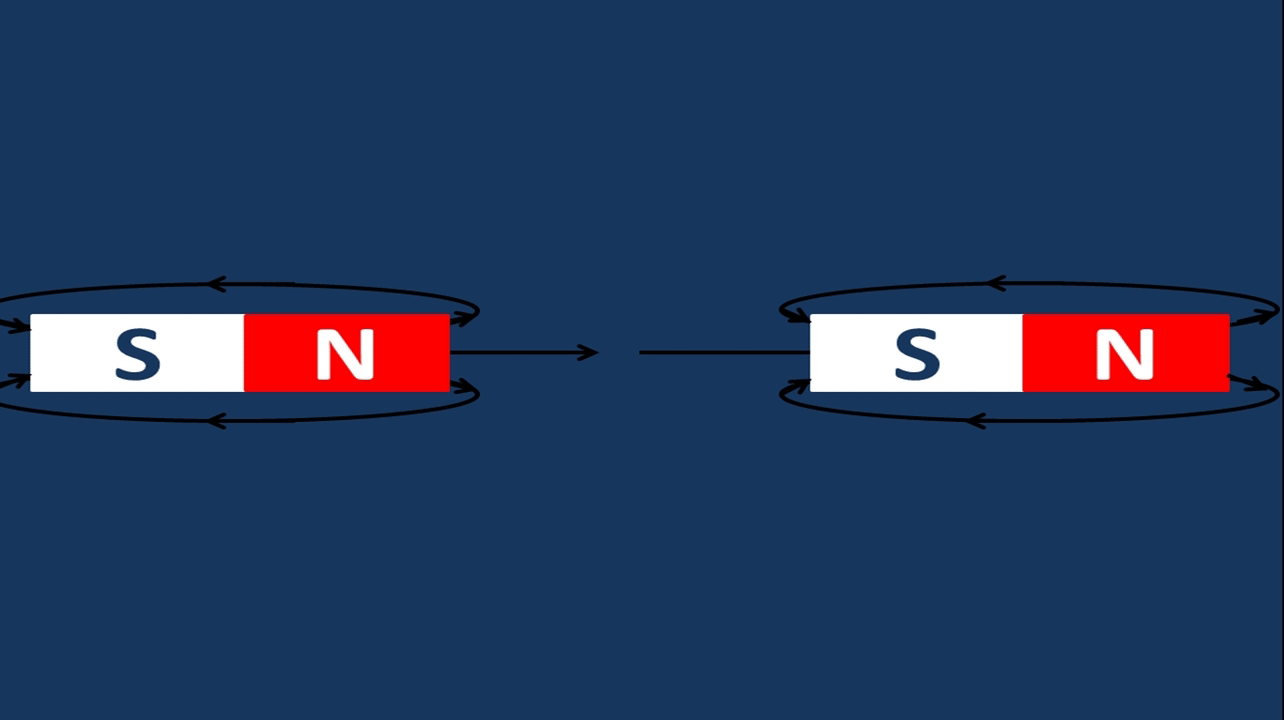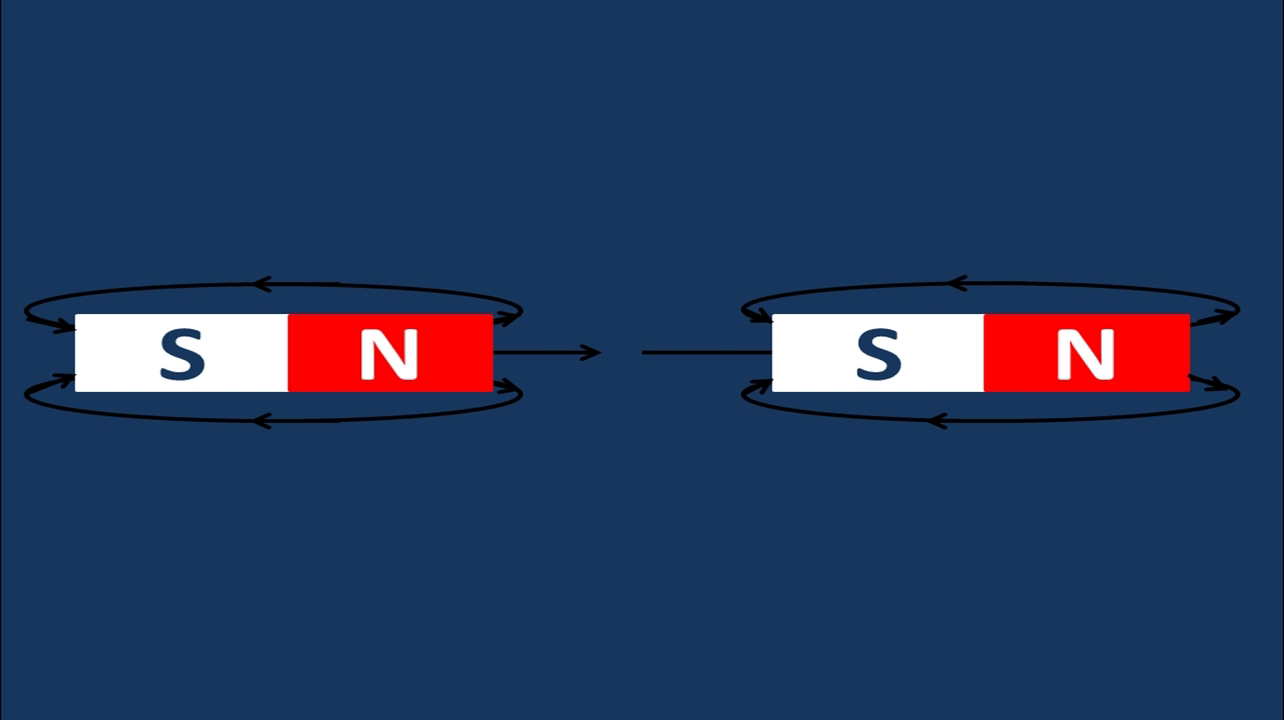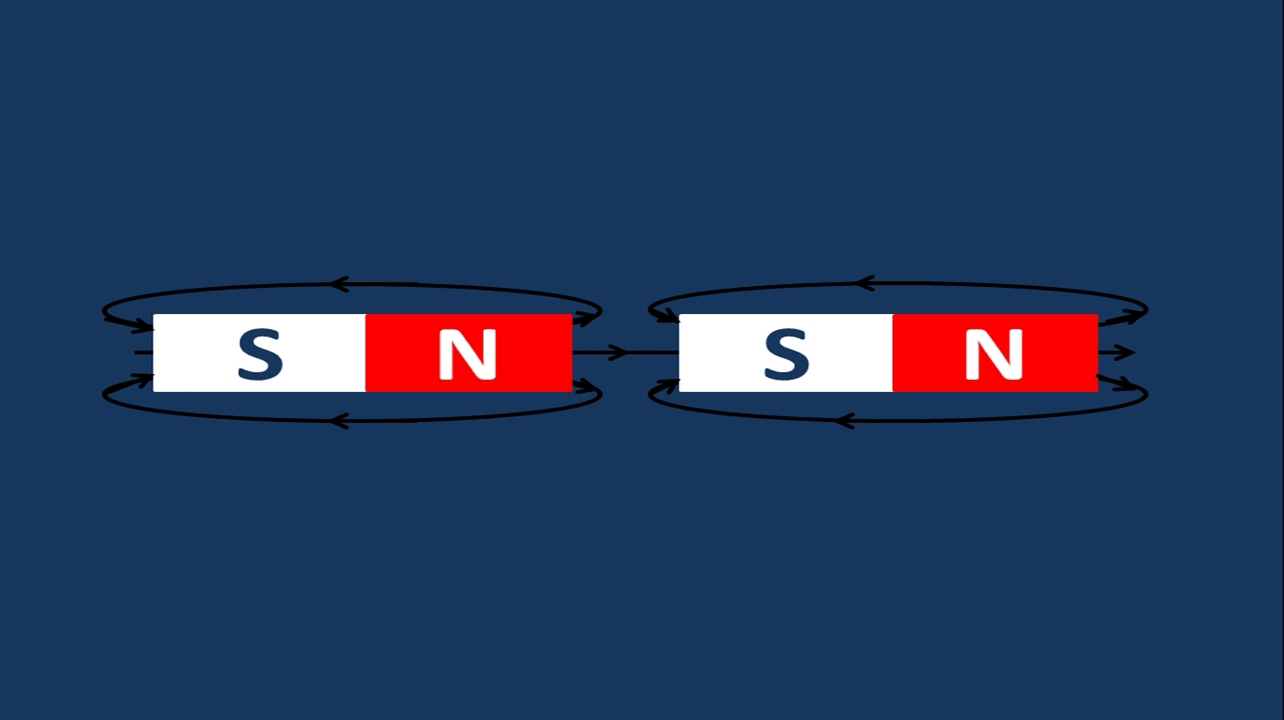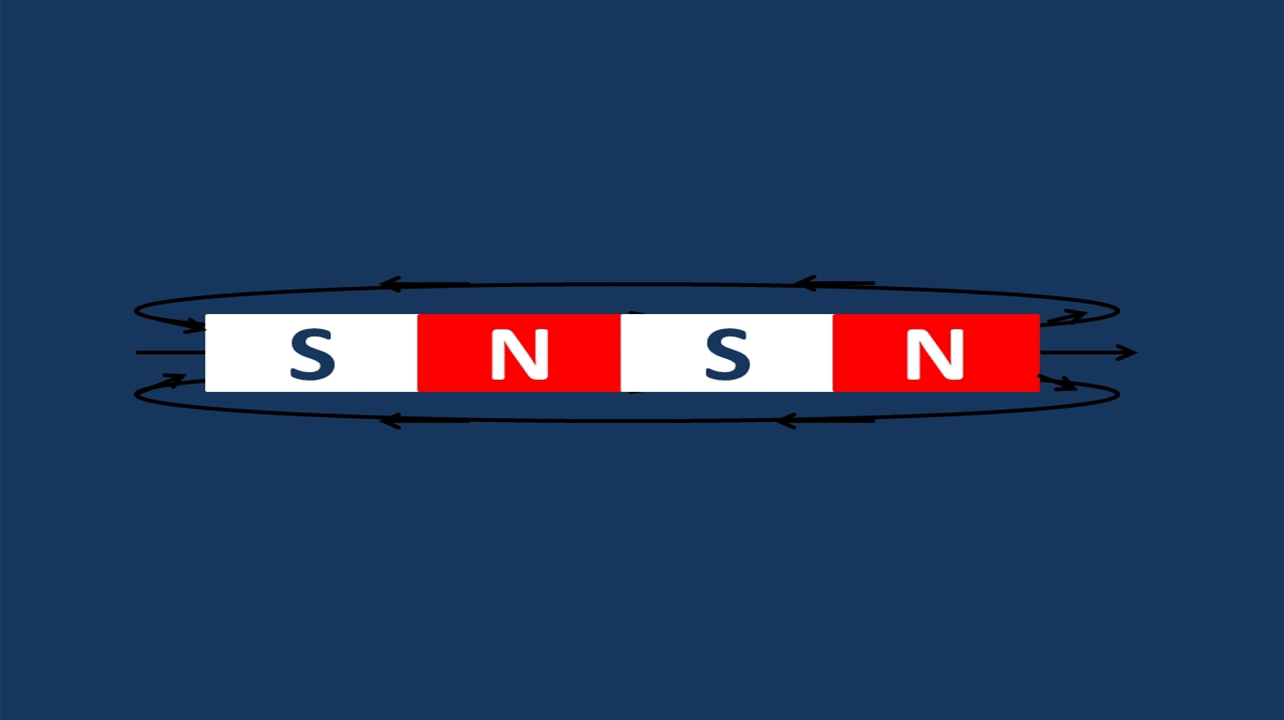
بنابراین، اگر دو آهنربای میلهای داشته باشید که دو سر آنها با حروف «شمال» و «جنوب» مشخص شده باشد، سر شمالی یکی از آهنرباها، سر جنوبی آهنربای دیگر را جذب میکند.
از سوی دیگر، سر شمالی یک آهنربا، سر شمالی آهنربای دیگر را دفع میکند (و به همین ترتیب، سر جنوبی نیز سر جنوبی را دفع میکند).
در داخل یک موتور الکتریکی، این نیروهای جاذبه و دافعه هستند که باعث ایجاد حرکت چرخشی میشوند.
بر اساس مفاهیم پایهی مغناطیس، میدانیم که قطبهای مخالف یکدیگر را جذب و قطبهای مشابه یکدیگر را دفع میکنند. حال تصور کنید یک آهنربا را در مرکز ثابت کردهایم و آهنربای دیگری را به آن نزدیک میکنیم. وقتی قطبهای مخالف روبهروی هم قرار میگیرند، نیروی جاذبهای ایجاد میشود — نیرویی که به اندازهی کافی قوی است تا موجب چرخش در اطراف مرکز ثابت شود.
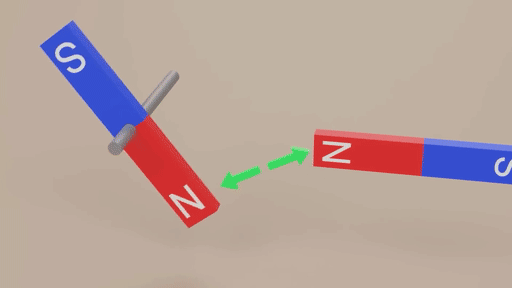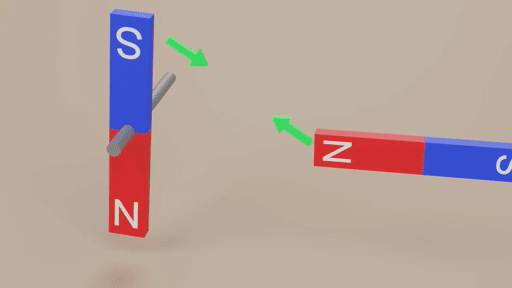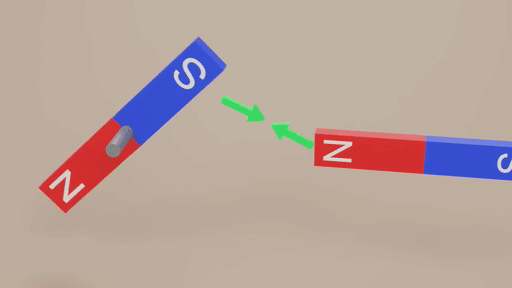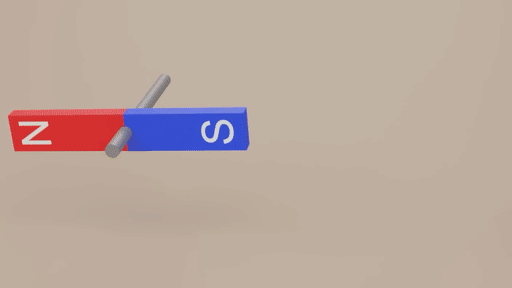
با این حال، این چرخش تنها تا زمانی ادامه دارد که قطبهای نامتشابه در مقابل هم قرار نگرفتهاند. وقتی قطبهای مخالف دقیقاً روبهروی هم قرار میگیرند، نیروهای مغناطیسی به تعادل میرسند و حرکت متوقف میشود. برای غلبه بر این محدودیت، باید بهطور پیوسته قطبیت آهنربای خارجی را تغییر دهیم تا گشتاور ثابتی ایجاد شود و سیستم به چرخش خود ادامه دهد.
این مشاهدهی ساده، اساس نحوهی تداوم حرکت در یک موتور DC را تشکیل میدهد؛ جایی که با طراحی هوشمندانه، قطبها دقیقاً در لحظهی مناسب جابجا میشوند تا حرکت ادامه پیدا کند.
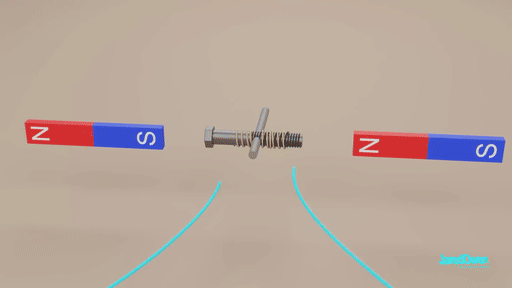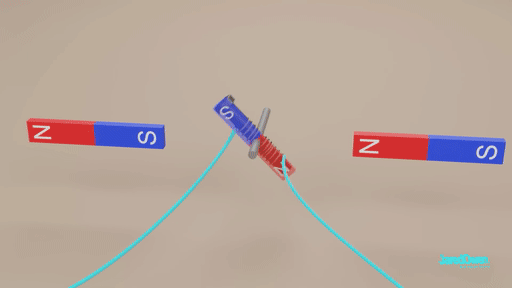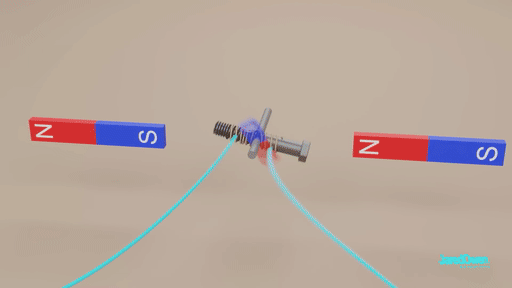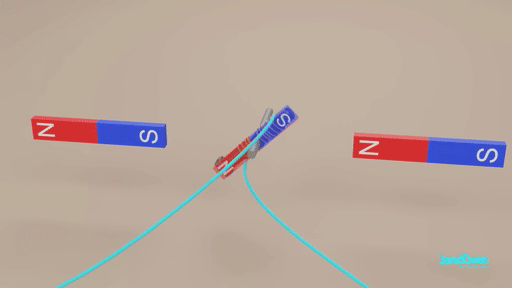
بر اساس قانون آمپر، زمانی که جریان الکتریکی از یک رسانا عبور میکند، در اطراف آن میدان مغناطیسی ایجاد میشود. بنابراین، به جای استفاده از آهنربای دائمی، میتوانیم از یک سیمپیچ برای ایجاد همان اثر استفاده کنیم. با پیچاندن سیم به چندین حلقه، میدانهای مغناطیسی هر دور با یکدیگر ترکیب میشوند و یک میدان قوی و یکپارچه تشکیل میدهند — بسیار شبیه به میدان یک آهنربای میلهای.
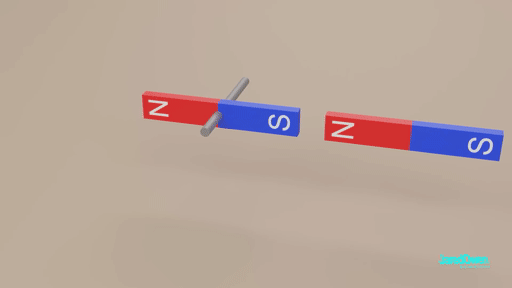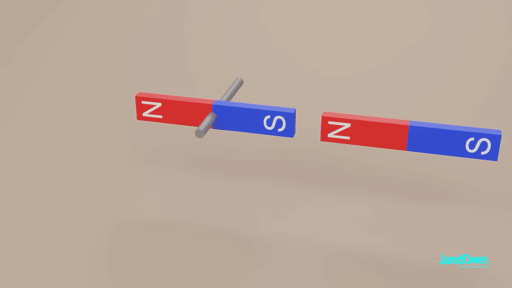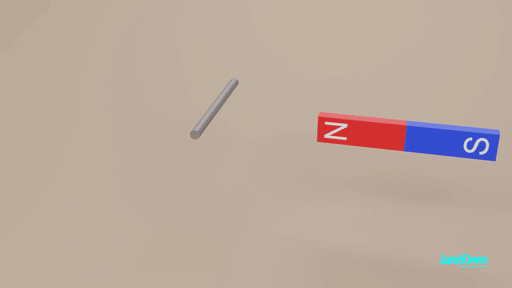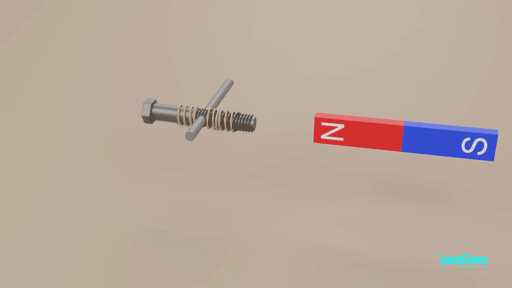
اکنون با تغییر جهت جریان در سیمپیچ، میتوانیم قطبیت میدان مغناطیسی را نیز تغییر دهیم. این بدان معناست که دیگر نیازی به چرخاندن یا برعکس کردن فیزیکی آهنرباها نداریم — بلکه میتوانیم همان حرکت را بهصورت الکترونیکی و تنها با معکوس کردن جهت جریان ایجاد کنیم.
وقتی یک سیمپیچ حامل جریان را بین قطبهای شمال و جنوب یک آهنربا قرار میدهیم، پدیدهای جالب رخ میدهد. بر اساس قانون نیروی لورنتز، هر بخش از سیمپیچ که درون میدان مغناطیسی جریان الکتریکی عبور میدهد، تحت تأثیر نیروی مکانیکی قرار میگیرد. این نیروها در دو طرف سیمپیچ در جهتهای مخالف عمل میکنند — یک طرف به سمت بالا رانده میشود و طرف دیگر به سمت پایین.
این جفت نیرو باعث ایجاد گشتاور میشود و در نتیجه سیمپیچ حول محور خود میچرخد. هرچه شدت جریان یا میدان مغناطیسی بیشتر باشد، گشتاور نیز قویتر خواهد بود و در نتیجه سرعت چرخش افزایش مییابد.
با این حال، این چرخش هنوز یک محدودیت دارد: پس از نیم دور چرخش، جهت نیروها برعکس میشود و اگر هیچ تغییری ایجاد نشود، حرکت متوقف خواهد شد.
برای نزدیکتر شدن به یک موتور عملی، اکنون دو طرف سیمپیچ را بین دو قطب آهنربا قرار میدهیم — یکی در نزدیکی قطب شمال و دیگری در نزدیکی قطب جنوب. این آرایش تضمین میکند که هر طرف سیمپیچ در معرض میدان مغناطیسی با جهت مخالف قرار گیرد.
سپس سیمپیچ را به شکل یک حلقه خم میکنیم تا ساختاری ایجاد شود که بتواند آزادانه حول مرکز خود بچرخد. زمانی که جریان از این حلقه عبور میکند، یک طرف سیمپیچ به سمت بالا و طرف دیگر به سمت پایین رانده میشود؛ این اثر به دلیل برهمکنش بین میدان مغناطیسی و جریان الکتریکی است — نمونهای مستقیم از قانون نیروی لورنتز.
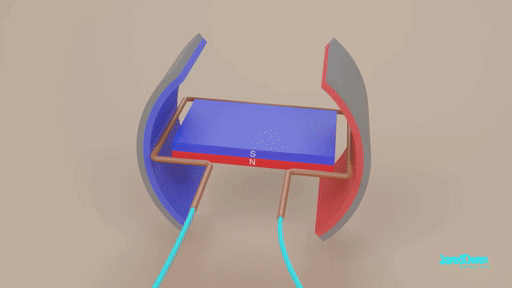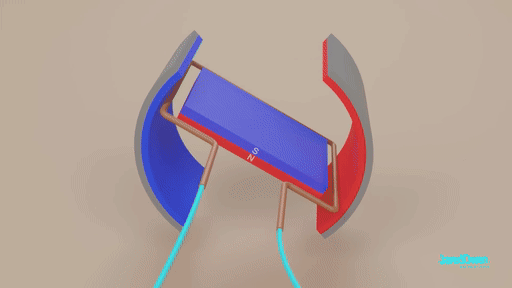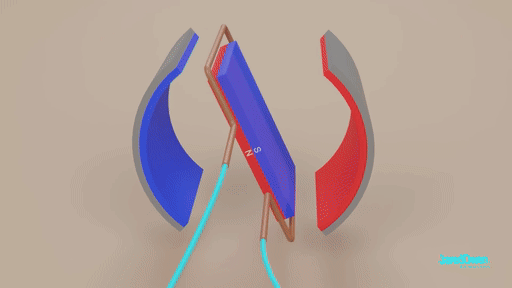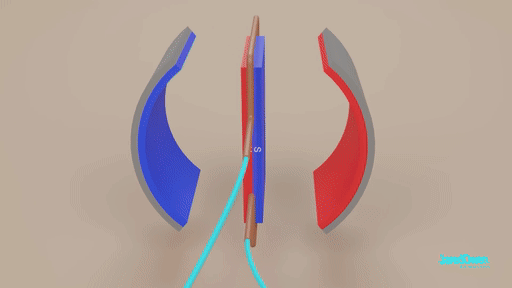
این حلقه اکنون به بخش چرخان سیستم ما تبدیل میشود — یعنی آرمیچر. آرمیچر جریان الکتریکی نامرئی را به حرکت قابل مشاهده تبدیل میکند و این نقطه، آغاز واقعی چرخش موتور DC است.
در این مرحله با یک چالش اساسی روبهرو میشویم. با چرخش سیمپیچ، جهت جریان در هر طرف باید در هر نیمدور معکوس شود؛ در غیر این صورت، نیروهای دو طرف یکدیگر را خنثی کرده و چرخش متوقف میشود. به عبارت دیگر، برای حفظ حرکت پیوسته، جریان باید بهصورت دورهای جهت خود را تغییر دهد.
اما تغییر دستی جهت جریان در هر نیمدور عملاً غیرممکن است — بنابراین موتور باید بتواند این کار را بهصورت خودکار انجام دهد. در اینجاست که کموتاتور و جاروبکها وارد عمل میشوند.
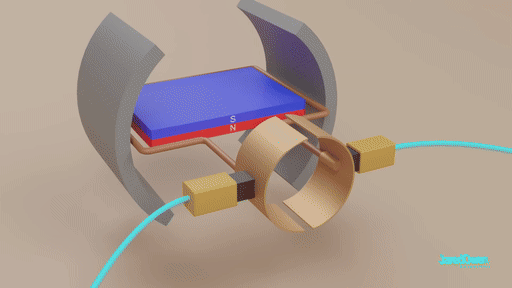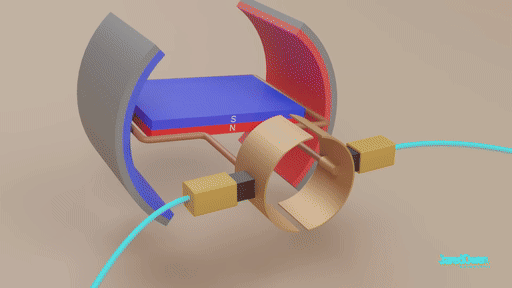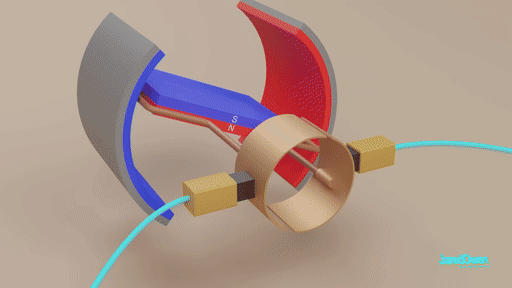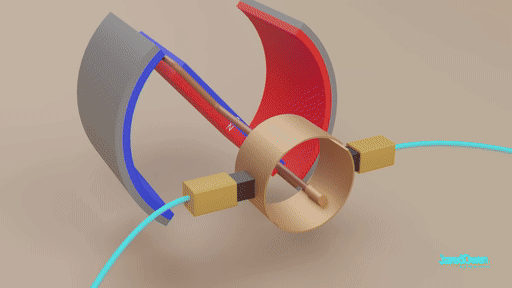
کموتاتور یک حلقهی شکافدار است که به سیمپیچ چرخان متصل میشود، در حالی که جاروبکها تماسهای فلزی یا کربنی ثابتی هستند که جریان الکتریکی را به آن منتقل میکنند. هنگامی که سیمپیچ میچرخد، کموتاتور بهطور خودکار اتصال جریان در حلقه را دقیقاً در لحظهی مناسب معکوس میکند. این سازوکار هوشمند تضمین میکند که گشتاور همواره در یک جهت ثابت عمل کند و سیمپیچ بهصورت روان و پیوسته به چرخش ادامه دهد.
برای افزایش توان و بازدهی موتور، میتوان چندین حلقهی سیمپیچ دیگر به سیمپیچ چرخان افزود. هر حلقهی اضافی با میدان مغناطیسی برهمکنش داشته و نیروی مخصوص به خود را ایجاد میکند که به گشتاور کلی افزوده میشود. وقتی این حلقهها بهدرستی کنار هم قرار گیرند، اثرات مغناطیسی آنها ترکیب شده و چرخشی نرمتر و قویتر بهوجود میآورند.
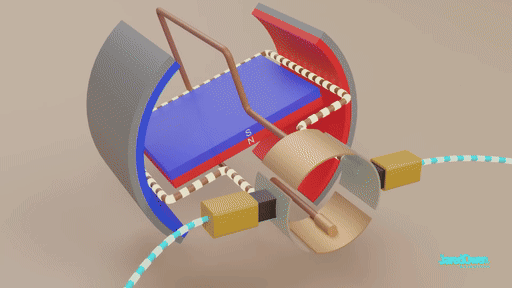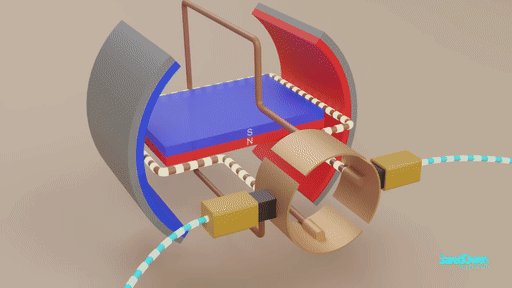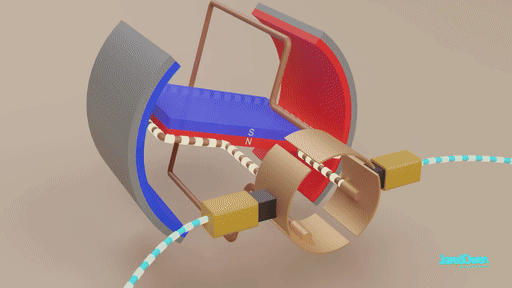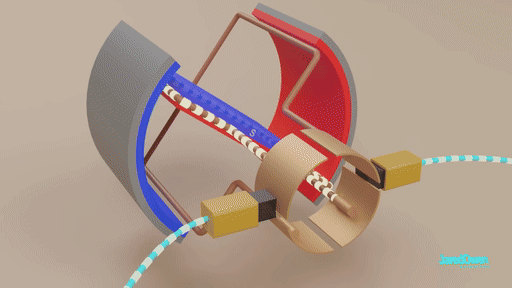
در موتورهای DC عملی، آرمیچر از چندین سیمپیچ تشکیل شده است که به دور یک هستهی آهنی پیچیده شدهاند. این هسته میدان مغناطیسی را تقویت کرده و تضمین میکند که گشتاور در طول چرخش تقریباً ثابت باقی بماند. کموتاتور جریان را به ترتیب میان سیمپیچها توزیع میکند تا جریان و حرکت بهصورت پیوسته ادامه پیدا کند.
با این بهبود، سیمپیچ سادهی ما به یک موتور DC کاملاً عملکردی تبدیل میشود — دستگاهی شگفتانگیز که انرژی الکتریکی را به حرکت مکانیکی یکنواخت تبدیل میکند و نیروی محرکهی بسیاری از تجهیزات در زندگی روزمرهی ما است.
برای افزایش کارایی و کاربرد صنعتی موتور DC، تمرکز ما بر طراحی یک روتور قویتر و کارآمدتر است. این بهبود با افزودن یک لایهی اضافی از هستهی فرومغناطیسی به ساختار روتور حاصل میشود. افزودن این هسته باعث افزایش تراوایی مغناطیسی مدار مغناطیسی شده و بخش بیشتری از شار مغناطیسی تولیدشده توسط میدان استاتور را بهطور مؤثرتری با سیمپیچهای آرمیچر کوپله میکند.
در نتیجه، پیوند شار مغناطیسی و نیروی محرکهی الکتریکی القایی (EMF) هر دو بهبود مییابند که منجر به افزایش قابلتوجه گشتاور تولیدی میشود. این امر نه تنها توان مکانیکی خروجی را افزایش میدهد، بلکه بازده تبدیل انرژی را بهبود بخشیده و تلفات مغناطیسی در روتور را کاهش میدهد.
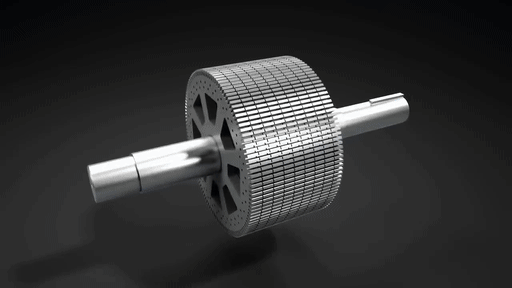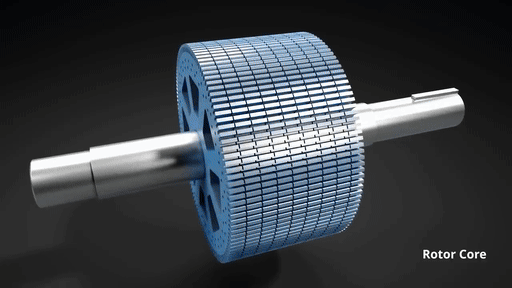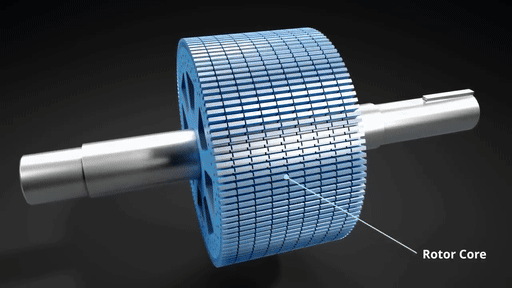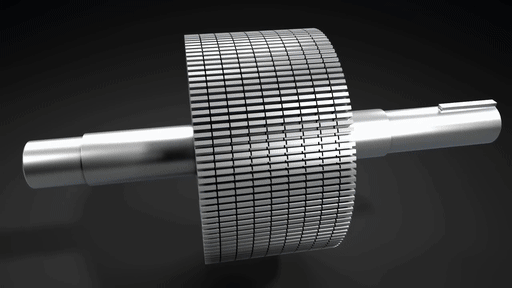
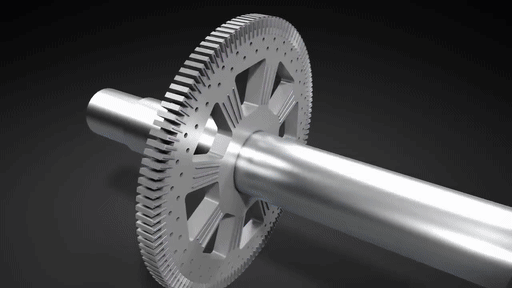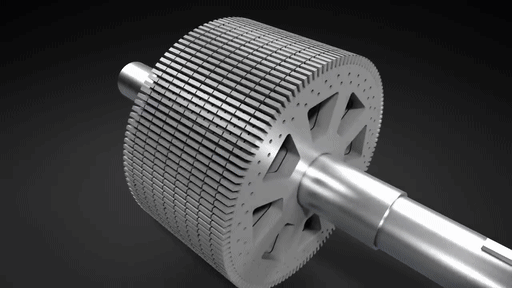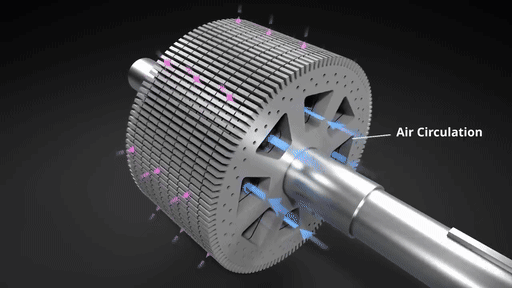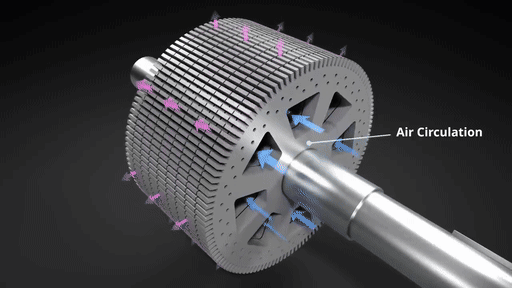
زمانی که میدان مغناطیسی درون هستهی آهنی روتور یا استاتور با گذر زمان تغییر میکند، جریانهای کوچکی درون مادهی هسته القا میشوند که به آنها جریانهای گردابی (Eddy Currents) گفته میشود. این جریانها در مسیرهای بسته در داخل فلز جریان پیدا میکنند و باعث ایجاد تلفات ناخواستهی انرژی بهصورت گرما میشوند.
برای کاهش این تلفات، هسته از ورقههای نازک آهنی ساخته میشود که بین آنها لایههای عایق قرار دارد. این ساختار مسیر جریانهای گردابی را محدود کرده و در نتیجه بازده موتور را بهطور چشمگیری افزایش میدهد.
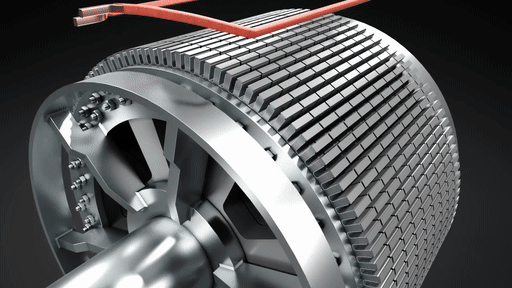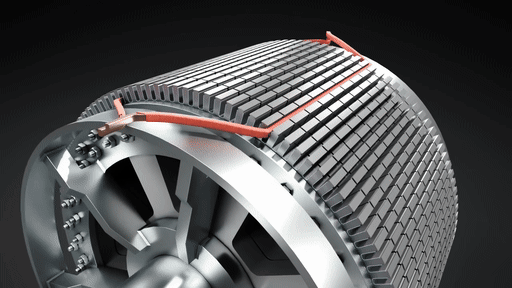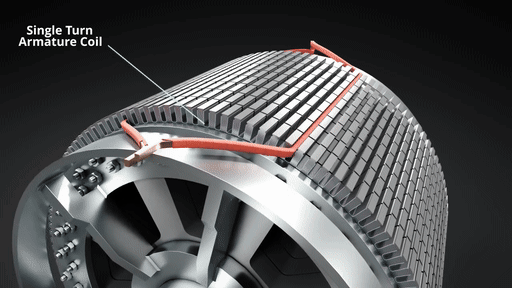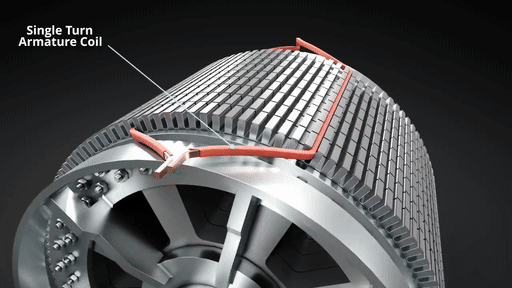
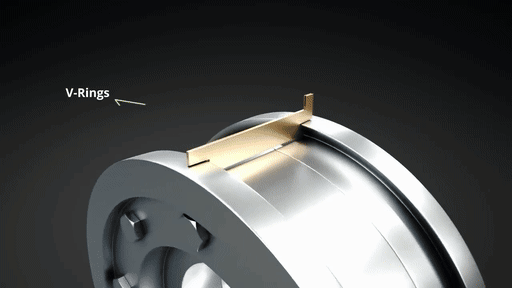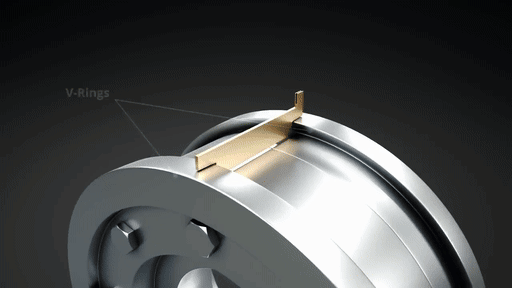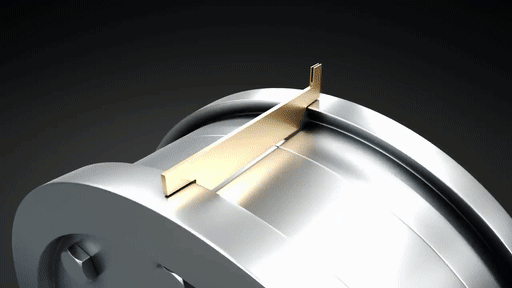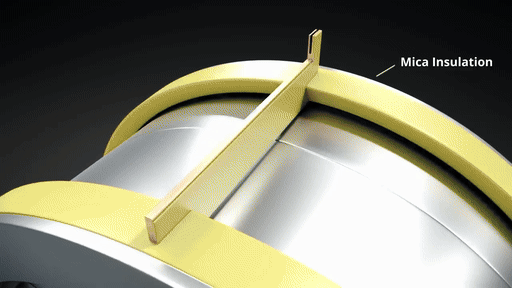
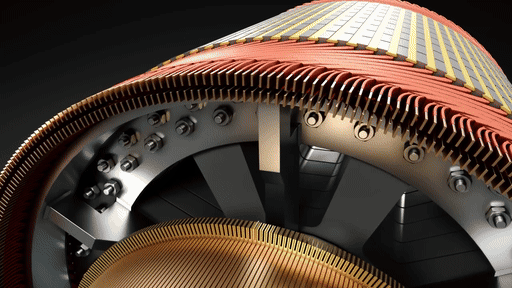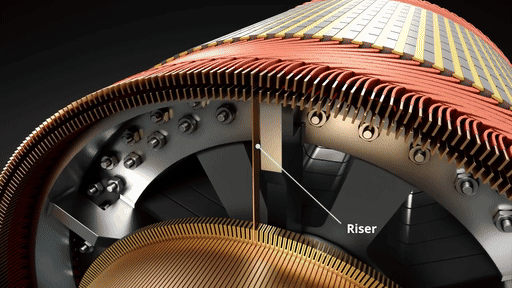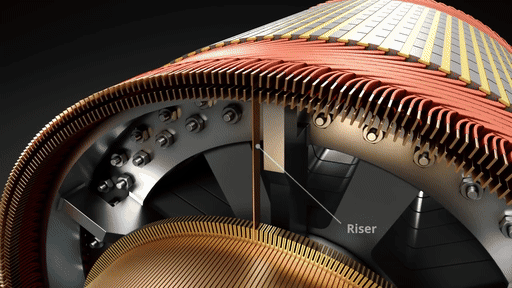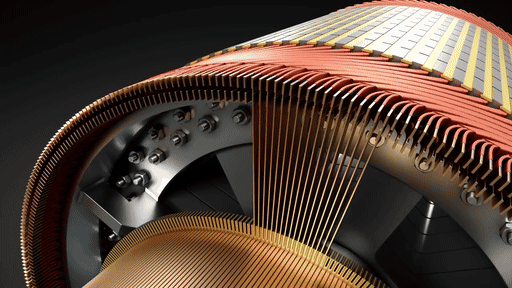
در مرحلهی بعد، سیمپیچهای آرمیچر به دور هستهی آهنی لایهلایهی روتور اضافه میشوند. این سیمپیچها از سیمهای مسی تشکیل شدهاند که در چندین حلقه پیچیده میشوند تا بتوانند بهصورت مؤثر با میدان مغناطیسی تولیدشده توسط استاتور برهمکنش داشته باشند.
هر حلقه با دقت عایقکاری میشود تا از اتصال کوتاه جلوگیری شده و توزیع یکنواخت جریان در تمام سیمپیچها تضمین گردد. پایانههای این سیمپیچها سپس به بخشهای کموتاتور متصل میشوند که نقش رابط الکتریکی میان آرمیچر چرخان و جاروبکهای ثابت را بر عهده دارند.
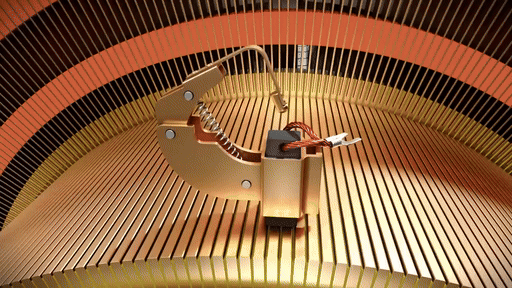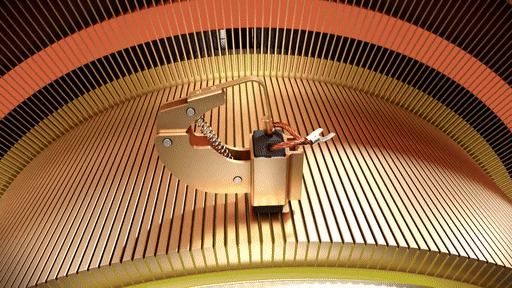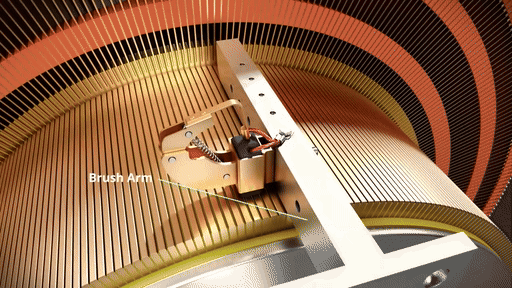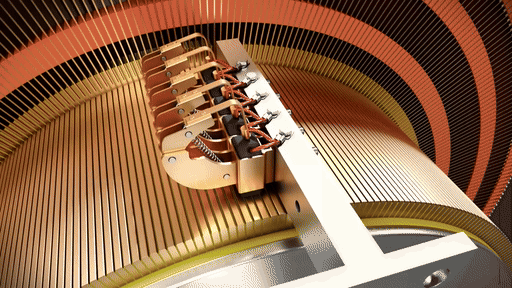
در این مرحله، جاروبکهای کربنی نصب میشوند تا مدار الکتریکی بین منبع تغذیهی خارجی و کموتاتور چرخان کامل شود.
این جاروبکها معمولاً از جنس کربن یا گرافیت ساخته میشوند، زیرا هدایت الکتریکی خوبی دارند و خاصیت خودروانکاری آنها باعث کاهش سایش در حین تماس مداوم با کموتاتور میشود.
جاروبکها درون نگهدارندههای مخصوص قرار میگیرند که با استفاده از فنر، آنها را بهآرامی به سطح کموتاتور فشار میدهند تا هنگام چرخش روتور، اتصال الکتریکی پایدار حفظ شود.
این جاروبکها اجازه میدهند جریان الکتریکی بدون پیچ خوردن سیمها وارد و از سیمپیچهای آرمیچر خارج شود، در حالی که بخشهای کموتاتور بهصورت خودکار در لحظههای مناسب جهت جریان را معکوس میکنند. این سیستم تولید گشتاور روان و چرخش یکنواخت را ممکن میسازد و موتور DC را به دستگاهی بسیار قابل اعتماد و کارآمد در کاربردهای صنعتی تبدیل میکند.
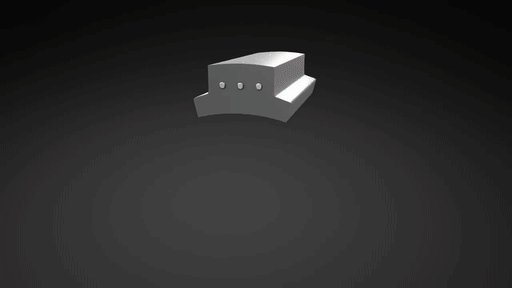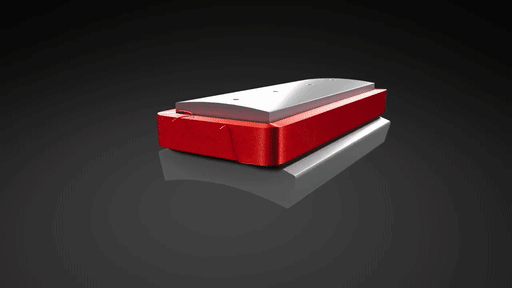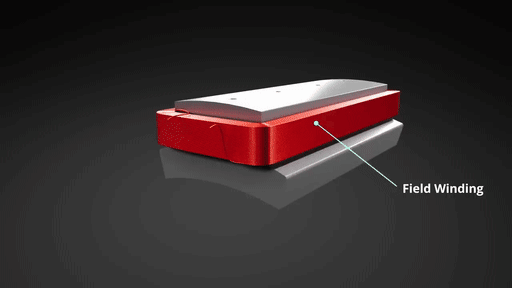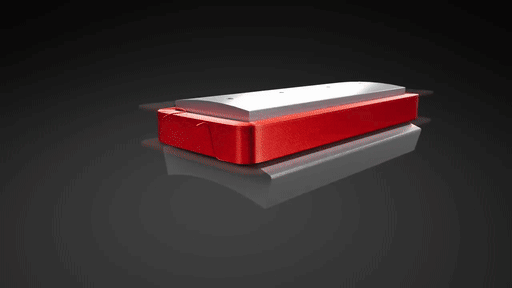
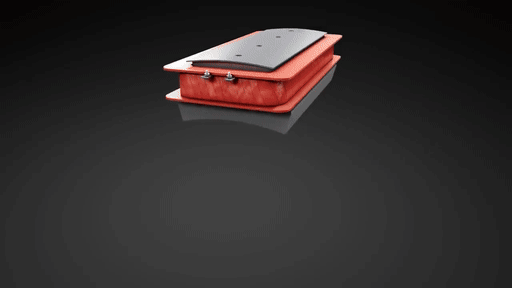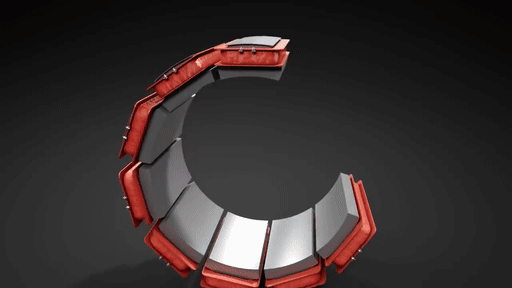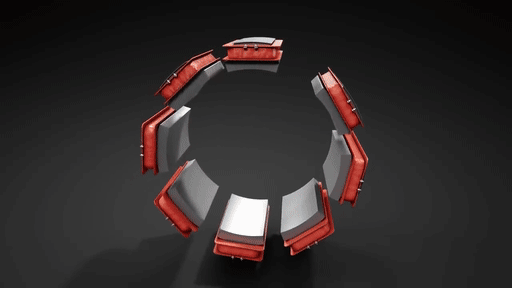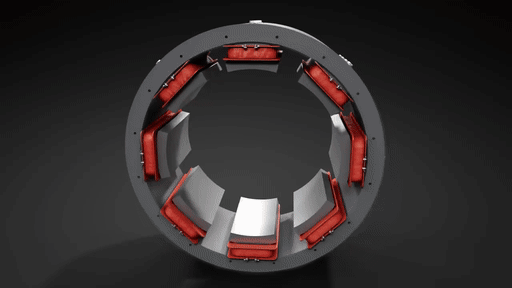
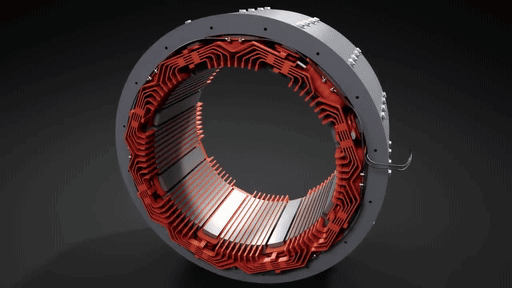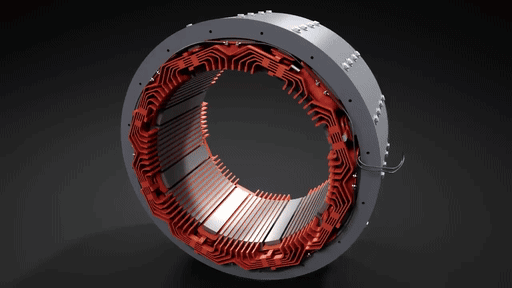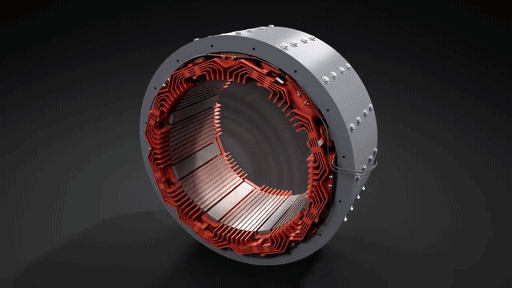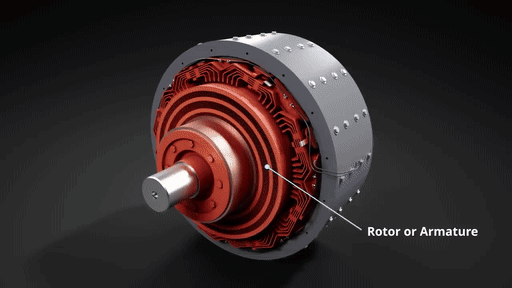
تا این مرحله، استاتوری که بررسی کردیم یک ساختار مغناطیسی ثابت بود که معمولاً از آهنرباهای دائمی تشکیل میشد. اکنون با بهکارگیری قانون آمپر، میدان مغناطیسی دائمی را با میدان مغناطیسی الکترومغناطیسی جایگزین میکنیم و در نتیجه، استاتور را به یک الکترومغناطیس تبدیل میکنیم.
بر اساس قانون آمپر، زمانی که جریان الکتریکی از یک رسانا عبور میکند، در اطراف آن میدان مغناطیسی ایجاد میشود؛ بنابراین، با پیچاندن سیمهای مسی عایقدار به دور قطبهای استاتور و اعمال جریان به آنها، میتوانیم شدت میدان مغناطیسی را بهصورت پویا کنترل کنیم.
این تغییر باعث میشود موتور بتواند شار مغناطیسی متغیر و قویتری تولید کند، که در نتیجه گشتاور بیشتری ایجاد شده و امکان کنترل سرعت از طریق تنظیم جریان میدان فراهم میشود.
چنین پیکربندیای در موتورهای DC از نوع شنت (Shunt)، سری (Series) و ترکیبی (Compound) استفاده میشود و آنها را برای کاربردهای صنعتی و بارهای متغیر به گزینههایی بسیار مناسب تبدیل میکند.
📑 بررسی مفاهیم گفتهشده
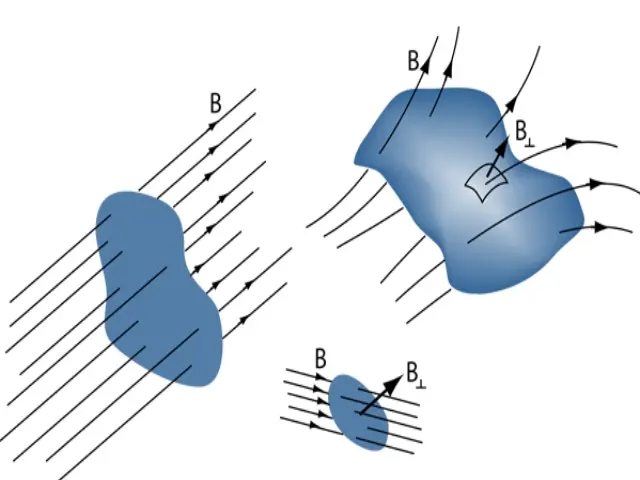
قانون القای فاراده (Faraday’s Law of Induction)
قانون فاراده بیان میکند که هرگونه تغییر در شار مغناطیسیِ عبوری از یک مدار، باعث القای یک نیروی محرکه الکتریکی (EMF) در آن مدار میشود. اگر مدار بسته باشد، این نیروی محرکه باعث ایجاد جریان الکتریکی در مدار خواهد شد.
این قانون به صورت زیر نوشته میشود:
\[\mathcal{E} = -\frac{d\Phi_B}{dt}\]- \( \$mathcal{E}$ \) = نیروی محرکه الکتریکی القایی (ولتاژ)
- \( \$Phi_B$ \) = شار مغناطیسی
- علامت منفی از قانون لنز (Lenz’s Law) گرفته شده است، به این معنا که جهت EMF القایی همواره با تغییرات شار مخالفت میکند.

| Change the magnetic field $B$ | Change the area $A$ | Change the angle $θ$ |
|---|---|---|
 |  |  |
| Move a magnet closer or farther from a coil. | Expand or shrink the size of the loop. | Rotate the loop in the magnetic field. |
| $\mathcal{E} = -A \cos\theta \cdot \frac{dB}{dt}$ | $\mathcal{E} = -B \cos\theta \cdot \frac{dA}{dt}$ | $\mathcal{E} = +B A \sin\theta \cdot \frac{d\theta}{dt}$ |
<picture><source type="image/webp" srcset="/assets/img/legacy/figure-24-02-01-4bdc8da660-480.webp 480w, /assets/img/legacy/figure-24-02-01-4bdc8da660-800.webp 800w, /assets/img/legacy/figure-24-02-01-4bdc8da660-1400.webp 1400w" sizes="(min-width: 930px) 900px, 95vw"><img loading="lazy" alt="موتور جریان مستقیم (DC Motor) — illustration 25" src="/assets/img/legacy/figure-24-02-01-4bdc8da660.jpg" width="100%"></picture>
<h3>🌀 قانون لنز – مخالفت طبیعت با تغییر</h3>
<p>
بر اساس <b>قانون لنز (Lenz’s Law)</b>، جهت <b>جریان القایی</b> همواره بهگونهای است که با <b>تغییری که موجب ایجاد آن شده</b> مخالفت میکند.
به عبارت دیگر، هرگاه میدان مغناطیسی متغیر باعث القای جریان در یک حلقه شود، میدان مغناطیسی ایجادشده توسط آن جریان، در جهت <b>مخالف تغییر اولیه</b> عمل میکند.
</p>
این اصل، قانون پایستگی انرژی را حفظ میکند. اگر جریان القایی بهجای مخالفت، تغییر را تقویت میکرد، سیستم بهطور مداوم انرژی تولید میکرد و حرکت یا برق از هیچ به وجود میآمد — که غیرممکن است. بنابراین، طبیعت همیشه در برابر تغییر مقاومت میکند تا تعادل حفظ شود.
علامت منفی - نشان میدهد که نیروی محرکهی الکتریکی القایی (EMF) در جهت مخالف تغییرات شار مغناطیسی B عمل میکند. این تعامل ظریف میان «تغییر» و «مقاومت» تضمین میکند که سامانههای الکترومغناطیسی — از ژنراتورها گرفته تا موتورهای DC — در هماهنگی کامل با قوانین فیزیک کار کنند.
⚡ نقش قوانین فاراده و لنز در موتورهای DC
قانون فاراده توضیح میدهد که چگونه تغییر در شار مغناطیسی موجب القای نیروی محرکهی الکتریکی (EMF) در یک رسانا میشود. در موتور DC، هنگامی که سیمپیچ درون میدان مغناطیسی میچرخد، شار مغناطیسی عبوری از حلقه بهطور پیوسته تغییر میکند. این تغییر شار، ولتاژی در جهت مخالف منبع تغذیه القا میکند که به آن نیروی محرکهی بازگشتی (Back EMF) گفته میشود. این نیروی بازگشتی بهطور طبیعی سرعت موتور را تنظیم میکند — هرچه موتور سریعتر بچرخد، جریان مؤثر کاهش یافته و حرکت پایدارتر میشود.
قانون لنز جهت این نیروی القایی را تعیین میکند. این قانون تضمین میکند که جریان القایی همیشه در برابر عاملی که باعث ایجاد آن شده عمل کند — در اینجا، همان حرکتی که موجب تغییر شار مغناطیسی میشود. به این ترتیب، مکانیزمی طبیعی برای بازخورد در موتور ایجاد میشود که از شتاب بیرویه جلوگیری کرده و تعادلی میان ورودی الکتریکی و خروجی مکانیکی برقرار میکند.
ترکیب این دو قانون، پایهی الکترومغناطیسی هر موتور DC را تشکیل میدهد: فاراده بیان میکند که «چه مقدار» نیروی محرکه تولید میشود، و لنز مشخص میکند که «در چه جهتی». اثر ترکیبی آنها باعث میشود موتور DC انرژی الکتریکی را به حرکتی نرم، پایدار و قابلکنترل تبدیل کند.
قانون آمپر یکی از اصول بنیادی الکترومغناطیس است که میدان مغناطیسی در اطراف یک مسیر بسته را به جریان الکتریکی عبوری از آن مرتبط میسازد. این قانون ارتباط مستقیمی میان مغناطیس و جریان الکتریکی برقرار کرده و یکی از معادلات ماکسول را تشکیل میدهد.
\[\oint_{\partial S} \mathbf{B} \cdot d\mathbf{l} = \mu_0 I_{\text{enc}}\]🔹 مثال: میدان مغناطیسی اطراف یک سیم بلند مستقیم
فرض کنید یک رسانای بلند و مستقیم، جریانی با مقدار ثابت \( I \) را عبور میدهد. با توجه به تقارن، میدان مغناطیسی در فاصلهی \( r \) از سیم بهصورت دایرهای بوده و اندازهی ثابتی دارد. با اعمال قانون آمپر داریم:
\[\oint \mathbf{B} \cdot d\mathbf{l} = B , 2\pi r = \mu_0 I\]بنابراین:
\[B = \frac{\mu_0 I}{2\pi r}\]این رابطه نشان میدهد که میدان مغناطیسی بهصورت دایرههای متحدالمرکز اطراف سیم شکل میگیرد و مقدار آن با افزایش فاصله \( r \) بهصورت معکوس کاهش مییابد. جهت میدان \( \mathbf{B} \) نیز از قاعدهی دست راست پیروی میکند.
🔹 شکل موضعی (دیفرانسیلی)
با استفاده از قضیهی استوکس (Stokes’ theorem)، میتوان شکل انتگرالی قانون آمپر را به شکل موضعی یا دیفرانسیلی تبدیل کرد:
\[\nabla \times \mathbf{B} = \mu_0 \mathbf{J}\]که در آن \( \mathbf{J} \) بردار چگالی جریان (با واحد \( A/m^2 \)) است. این رابطه بیان میکند که چرخش (گردش) میدان مغناطیسی در هر نقطه متناسب با چگالی جریان در آن نقطه است.
🔹 قانون آمپر–ماکسول
هنگامی که میدانهای الکتریکی با زمان تغییر میکنند، ماکسول مفهوم جریان جابجایی (Displacement Current) را معرفی کرد تا قانون آمپر را به شکل کاملتری بسط دهد:
\[\nabla \times \mathbf{B} = \mu_0 \left( \mathbf{J} + \varepsilon_0 \frac{\partial \mathbf{E}}{\partial t} \right)\]یا بهصورت انتگرالی:
\[\oint_{\partial S} \mathbf{B} \cdot d\mathbf{l} = \mu_0 \left( I_{\text{enc}} + \varepsilon_0 \frac{d\Phi_E}{dt} \right)\]در اینجا، \( \varepsilon_0 \) ثابت گذردهی خلأ است و \( \frac{d\Phi_E}{dt} \) نرخ تغییر شار الکتریکی از سطح میباشد. این جملهی افزوده باعث میشود قانون حتی در غیاب جریان واقعی (مانند زمان شارژ خازن) نیز معتبر بماند.
💡 تفسیر فیزیکی
قانون آمپر بیان میکند که:
- جریانهای الکتریکی موجب ایجاد میدانهای مغناطیسی چرخشی میشوند.
- قدرت و جهت میدان مغناطیسی به مقدار و هندسهی جریان بستگی دارد.
- بههمراه قانون فاراده، ارتباط عمیقی میان میدانهای الکتریکی و مغناطیسی متغیر را نشان میدهد.
🧭 خلاصهی اشکال قانون آمپر
\[\begin{aligned} \text{شکل انتگرالی:} \quad & \oint \mathbf{B} \cdot d\mathbf{l} = \mu_0 I_{\text{enc}} \ \text{شکل دیفرانسیلی:} \quad & \nabla \times \mathbf{B} = \mu_0 \mathbf{J} \ \text{شکل عمومی:} \quad & \nabla \times \mathbf{B} = \mu_0 \left( \mathbf{J} + \varepsilon_0 \frac{\partial \mathbf{E}}{\partial t} \right) \end{aligned}\]بنابراین، قانون آمپر یکی از سنگبنایهای اصلی الکترومغناطیس کلاسیک است که بهصورت زیبا جریان الکتریکی را به میدان مغناطیسی تولیدی آن مرتبط میسازد.
🪧 نیروی لورنتز (Lorentz Force)
در الکترومغناطیس، نیروی لورنتز نیرویی است که توسط میدانهای الکتریکی و مغناطیسی بر ذرهی باردار وارد میشود. این نیرو تعیین میکند که ذرات باردار چگونه در محیطهای الکترومغناطیسی حرکت کنند و اساس بسیاری از پدیدههای فیزیکی است — از عملکرد موتورهای الکتریکی و شتابدهندههای ذرات گرفته تا رفتار پلاسماها.

نیروی لورنتز \( \vec{F} \) که بر یک ذرهی نقطهای با بار الکتریکی \( q \) و سرعت \( \vec{v} \) در اثر میدانهای الکتریکی \( \vec{E} \) و مغناطیسی \( \vec{B} \) اعمال میشود، بهصورت زیر تعریف میشود:
\[\vec{F} = q \left( \vec{E} + \vec{v} \times \vec{B} \right)\]در این رابطه، نماد × نشاندهندهی ضرب برداری است و تمام کمیتهای پررنگ برداری هستند. در دستگاه مختصات کارتزین، مؤلفههای نیرو بهصورت زیر بیان میشوند:
\[\begin{aligned} F_x &= q\left(E_x + v_y B_z - v_z B_y\right),\ F_y &= q\left(E_y + v_z B_x - v_x B_z\right),\ F_z &= q\left(E_z + v_x B_y - v_y B_x\right). \end{aligned}\]بهطور خلاصه، نیروی لورنتز ترکیبی از دو اثر است:
- نیروی الکتریکی (\( q\vec{E} \)) که بر اثر حضور میدان الکتریکی ایجاد میشود.
- نیروی مغناطیسی (\( q\vec{v} \times \vec{B} \)) که ناشی از حرکت بار در میدان مغناطیسی است.
⚙️ نقش قانون آمپر در موتورهای DC
قانون آمپر مسئول ایجاد میدانهای مغناطیسی در اطراف سیمپیچهایی است که حامل جریان در موتور DC هستند. وقتی جریان از سیمپیچهای آرمیچر عبور میکند، میدان مغناطیسی تولید میشود که با میدان آهنرباهای دائمی برهمکنش دارد. این برهمکنش محیط مغناطیسیای را شکل میدهد که در آن گشتاور تولید میشود. به بیان ساده، قانون آمپر توضیح میدهد که چگونه جریان الکتریکی میدان مغناطیسی لازم برای عملکرد موتور را ایجاد میکند.
🧲 نقش نیروی لورنتز در موتورهای DC
قانون نیروی لورنتز توضیح میدهد که چگونه میدان مغناطیسی بر رساناهای حامل جریان در آرمیچر تأثیر میگذارد. این برهمکنش نیروی مکانیکیای ایجاد میکند که باعث چرخش آرمیچر و تولید گشتاور مفید میشود. به طور خلاصه، نیروی لورنتز همان عاملی است که انرژی الکتریکی را به حرکت مکانیکی درون موتور DC تبدیل میکند.
🔧 اجزای موتور (Engine Components)
1️⃣ استاتور در موتور DC
استاتور بخش ثابت یک موتور جریان مستقیم (DC) است. این بخش میدان مغناطیسی لازم را فراهم میکند تا با سیمپیچهای روتور (آرمیچر) برهمکنش کرده و حرکت ایجاد شود. در نبود استاتور، روتور محیط مغناطیسی لازم برای عملکرد را نخواهد داشت و موتور قادر به تبدیل انرژی الکتریکی به انرژی مکانیکی نخواهد بود.
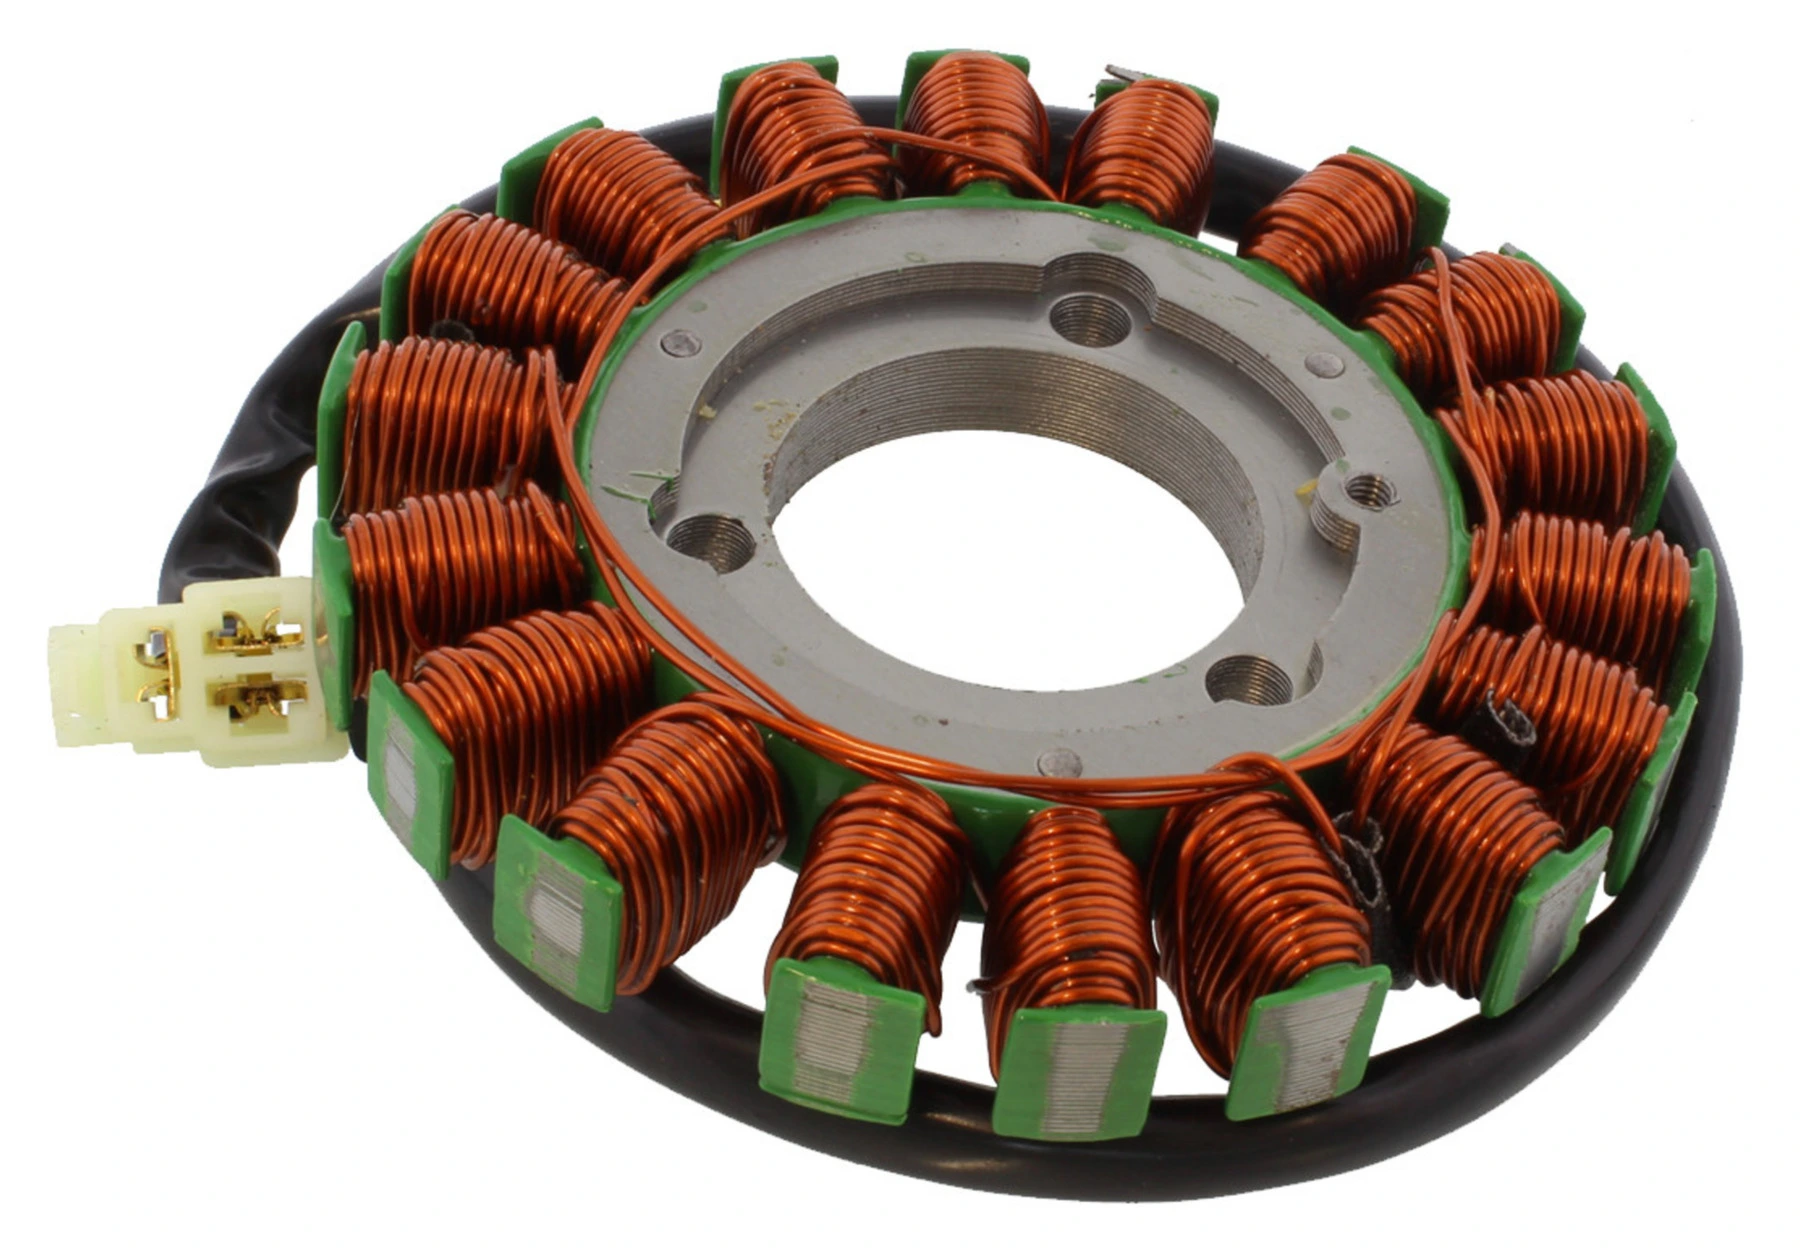


ساختار استاتور
از نظر ساختاری، استاتور قاب بیرونی موتور را تشکیل میدهد و در هنگام کار ثابت باقی میماند. بسته به نوع طراحی و کاربرد، استاتور میتواند به دو شکل اصلی ساخته شود:
- آهنرباهای دائمی: معمولاً در موتورهای کوچک DC استفاده میشوند، زیرا ساده و مقرونبهصرفه هستند.
- سیمپیچهای میدان (Field Windings): در موتورهای بزرگتر یا صنعتی استفاده میشوند، جایی که یک آهنربای الکترومغناطیسی میدان قویتر و قابلکنترلتری ایجاد میکند.
استاتور معمولاً به شکل استوانهای طراحی میشود و روتور را در مرکز خود احاطه میکند. مواد مورد استفاده در آن طوری انتخاب میشوند که شار مغناطیسی را به بهترین نحو هدایت و تقویت کنند.
عملکرد استاتور
وظیفهی اصلی استاتور ایجاد یک میدان مغناطیسی پایدار است. زمانی که جریان از سیمپیچهای روتور عبور میکند، بر اساس قانون لورنتز، برهمکنش بین میدان مغناطیسی استاتور و رساناهای حامل جریان، نیرویی تولید میکند. این نیروی الکترومغناطیسی باعث ایجاد گشتاور بر روی روتور میشود و چرخش پیوسته را بهوجود میآورد.
به طور خلاصه، استاتور بهعنوان ستون فقرات مغناطیسی موتور عمل میکند و تضمین میکند که انرژی الکتریکی بهطور مداوم به خروجی مکانیکی تبدیل شود.
2️⃣ روتور در موتور DC
روتور که با نام آرمیچر نیز شناخته میشود، بخش چرخان یک موتور جریان مستقیم (DC) است. روتور در مرکز موتور قرار دارد و وظیفهی آن تبدیل انرژی الکتریکی به انرژی مکانیکی از طریق برهمکنش الکترومغناطیسی است. بدون وجود روتور، موتور قادر به تولید گشتاور یا انجام کار مکانیکی مفید نخواهد بود.


ساختار روتور
روتور معمولاً از اجزای زیر تشکیل شده است:
- سیمپیچهای آرمیچر: سیمپیچهای مسی که در شیارهای هستهی روتور قرار گرفته و حامل جریان هستند.
- هستهی آهنی لایهلایه: برای متمرکز کردن و هدایت شار مغناطیسی طراحی شده و به کاهش تلفات ناشی از جریانهای گردابی کمک میکند.
- محور (شفت): محور مرکزی که توان مکانیکی را به بارهای خارجی منتقل میکند.
سیمپیچهای روتور به کموتاتور متصلاند، که وظیفه دارد جهت جریان در هر سیمپیچ را در زمان مناسب تغییر دهد تا گشتاور بهصورت پیوسته و در یک جهت ثابت باقی بماند.
عملکرد روتور
وظیفهی اصلی روتور، چرخیدن و تحویل توان مکانیکی است. هنگامی که جریان از سیمپیچهای آن عبور میکند، رساناها تحت تأثیر میدان مغناطیسی استاتور نیرویی را تجربه میکنند. بر اساس قانون لورنتز، این نیرو باعث ایجاد گشتاور در روتور میشود.
با چرخش روتور:
- کموتاتور جهت جریان را در سیمپیچها تغییر میدهد،
- در نتیجه، گشتاور همیشه در یک جهت ثابت عمل میکند و چرخش نرم و پیوسته حفظ میشود.
در مجموع، روتور بخش پویا و متحرک موتور است که مستقیماً مسئول تبدیل انرژی الکتریکی به انرژی مکانیکی چرخشی است.
3️⃣ کموتاتور در موتور DC
کموتاتور یک وسیلهی مکانیکی برای تغییر جهت جریان در موتورهای جریان مستقیم (DC) است. این قطعه بر روی محور روتور نصب میشود و از چندین بخش مسی تشکیل شده که بهصورت استوانهای در کنار هم قرار گرفتهاند. کموتاتور همراه با جاروبکها کار میکند تا اطمینان حاصل شود که جریان در سیمپیچهای روتور در زمان مناسب معکوس میشود؛ بهطوری که گشتاور تولیدشده توسط موتور همواره در یک جهت باقی بماند.
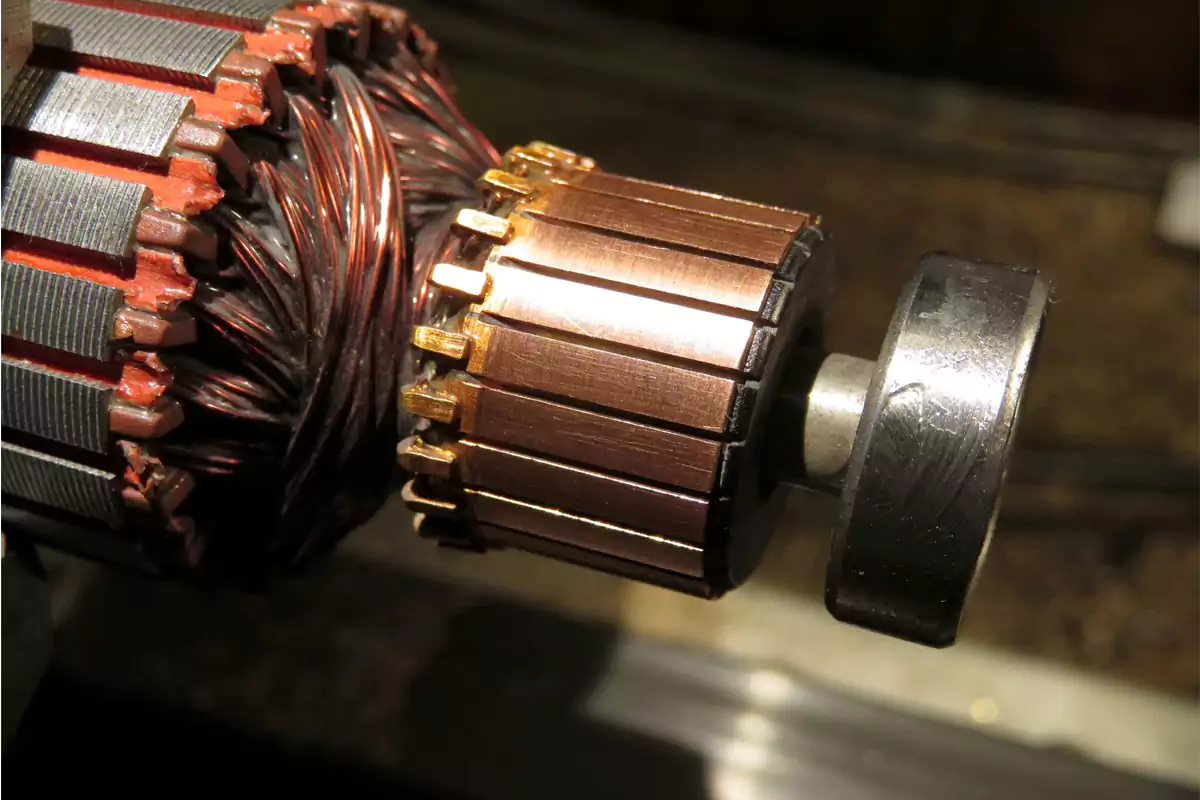
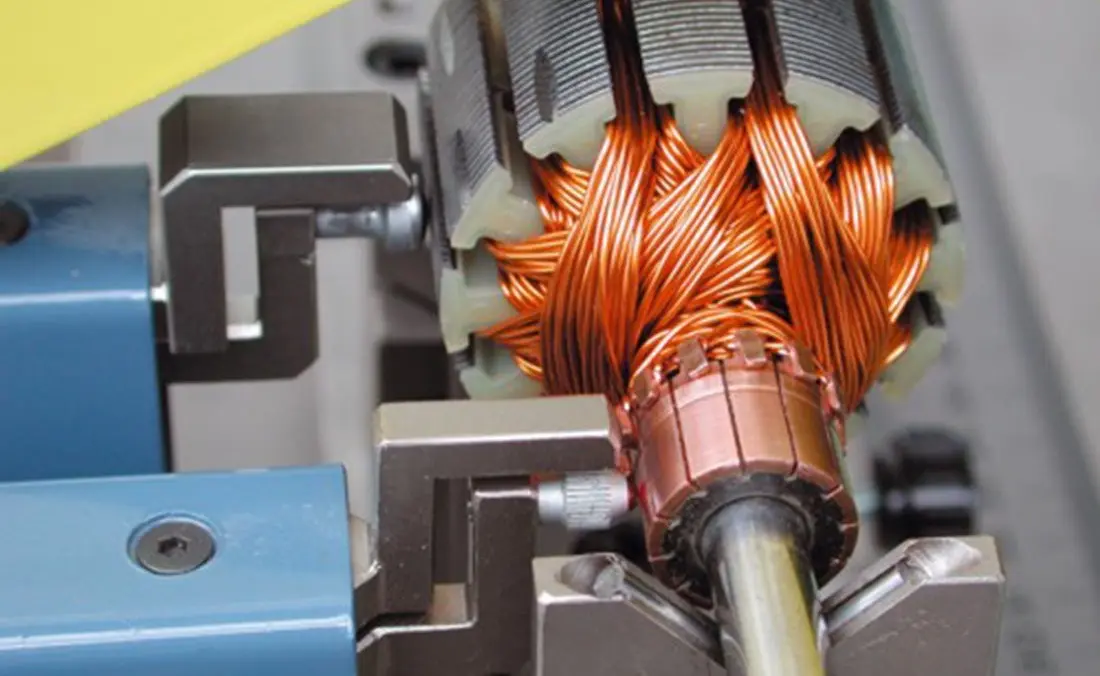

ساختار کموتاتور
- کموتاتور از بخشهای مسی تشکیل شده است که توسط میکا یا مواد عایق دیگر از هم جدا میشوند.
- این بخشها به انتهای سیمپیچهای روتور (آرمیچر) متصل هستند.
- هنگامی که روتور میچرخد، کموتاتور نیز همراه آن میچرخد، در حالی که جاروبکها روی سطح آن میلغزند تا تماس الکتریکی حفظ شود.
در واقع، کموتاتور مانند یک کلید دوار عمل میکند که بهصورت خودکار جهت جریان را در هر سیمپیچ روتور تغییر میدهد.
عملکرد کموتاتور
عملکرد اصلی کموتاتور، تغییر جهت جریان در سیمپیچهای روتور در هر نیمدور چرخش است. این کار تضمین میکند که گشتاور حاصل از برهمکنش الکترومغناطیسی بین روتور و استاتور همواره در یک جهت ثابت باقی بماند.
در صورت نبود کموتاتور:
- جهت جریان بدون تغییر باقی میماند،
- و پس از نیمدور چرخش، نیروهای وارد بر رساناهای روتور معکوس شده و باعث توقف یا نوسان رفتوبرگشتی موتور میشوند.
بنابراین، کموتاتور برای چرخش پیوسته و یکطرفه در موتورهای DC جاروبکدار ضروری است.
4️⃣ جاروبکها در موتور DC
جاروبکها قطعاتی کوچک اما بسیار حیاتی در موتور جریان مستقیم (DC) هستند. آنها معمولاً از جنس کربن یا گرافیت ساخته میشوند و در تماس مستقیم با کموتاتور در حال چرخش قرار دارند. جاروبکها نقش واسط را بین مدار الکتریکی ثابت خارجی و سیمپیچهای متحرک روتور ایفا میکنند. بدون وجود جاروبکها، جریان الکتریکی نمیتوانست به روتور منتقل شود و موتور عملاً از کار میافتاد.


ساختار جاروبکها
- جاروبکها معمولاً از کربن یا گرافیت ساخته میشوند و گاهی برای بهبود رسانایی با مس ترکیب میگردند.
- درون نگهدارندههای مخصوص قرار دارند که با استفاده از فنر، آنها را به سطح کموتاتور فشار میدهند.
- تماس لغزشی آنها با کموتاتور باعث میشود حتی هنگام چرخش، اتصال الکتریکی پایدار برقرار بماند.
عملکرد جاروبکها
وظیفهی اصلی جاروبکها، انتقال جریان الکتریکی از منبع DC خارجی به سیمپیچهای روتور از طریق کموتاتور است. در هنگام کار موتور:
- جاروبکها ثابت هستند، در حالی که کموتاتور در زیر آنها میچرخد.
- جاروبکها جریان را به بخشهای مناسب کموتاتور منتقل میکنند تا سیمپیچهای روتور جریان صحیح را دریافت کنند.
این سیستم امکان تولید گشتاور پیوسته و حرکت نرم و پایدار موتور را فراهم میکند.
اهمیت جنس جاروبکها
- کربن یا گرافیت به دلیل رسانایی مناسب و نرمی، انتخاب ایدهآلی هستند، زیرا سطح کموتاتور را خراش نمیدهند.
- با این حال، جاروبکها به مرور زمان دچار سایش میشوند و نیاز به تعویض یا نگهداری دارند؛ این موضوع یکی از معایب موتورهای DC جاروبکدار محسوب میشود.

- مدار آرمیچر
- سیستم مکانیکی
⚡️ ۱. مدار الکتریکی آرمیچر

🔹 معادله حاکم (قانون ولتاژ کیرشهف):
\[v_a(t) = R_a i_a(t) + L_a \frac{di_a(t)}{dt} + e(t)\]نیروی ضد محرکه (Back EMF) متناسب با سرعت زاویهای موتور است:
\[e(t) = K_e , \omega(t)\]
این بخش نشاندهندهی حرکت دورانی محور موتور است.
🔹 معادله حاکم (قانون دوم نیوتن برای دوران):
\[J \frac{d\omega(t)}{dt} = T_m(t) - T_L(t) - B , \omega(t)\]گشتاور تولیدشده متناسب با جریان آرمیچر است:
\[T_m(t) = K_t , i_a(t)\]این معادله رفتار دینامیکی کلی یک موتور جریان مستقیم (DC) را توصیف میکند. هنگامی که ولتاژی به آرمیچر با مقدار ( V_a(t) ) اعمال میشود، جریانی با مقدار ( i_a(t) ) از آن عبور کرده و یک گشتاور الکترومغناطیسی به اندازه ( K_t i_a(t) ) تولید میکند. این گشتاور روتور را شتاب میدهد و سرعت زاویهای ( \omega(t) ) را افزایش میدهد.
با این حال، دو گشتاور مخالف در برابر این حرکت عمل میکنند:
- گشتاور اصطکاکی ( B\omega(t) ) که با افزایش سرعت زیاد میشود، و
- گشتاور بار ( T_L(t) ) که ناشی از بار مکانیکی خارجی است.
با افزایش سرعت موتور، نیروی ضد محرکه (Back EMF) ( K_e \omega(t) ) نیز افزایش مییابد، که موجب کاهش جریان آرمیچر و در نتیجه، کاهش گشتاور تولیدی میشود. این اثر بازخوردی باعث میشود موتور به یک سرعت حالت پایدار (Steady-State) برسد، جایی که گشتاور تولیدی با گشتاورهای مقاوم برابر میشود.
به طور خلاصه، این معادله نشان میدهد که موتور DC دارای رفتار خودتنظیمگر و پایدار است — هر تغییری در بار یا ولتاژ اعمالی بهصورت دینامیکی بر سرعت تأثیر گذاشته و سیستم را به سمت تعادل جدیدی هدایت میکند.
🧩 بررسی انواع موتورهای جریان مستقیم (DC)
موتورهای جریان مستقیم (DC MOTORS)
│
├── نوع آهنربای دائمی
│ ├── PMDC (موتور DC با آهنربای دائمی)
│ └── BLDC (موتور DC بدون جاروبک)
│ ├── نوع داخلی (Inrunner)
│ └── نوع خارجی (Outrunner)
│
├──── نوع سیمپیچیشده (Wound Field Type)
├── موتور DC شنت (Shunt Wound DC Motor)
├── موتور DC سری (Series Wound DC Motor)
└── موتور DC مرکب (Compound Wound DC Motor)
├── مرکب جمعی (Cumulative Compound)
└── مرکب تفاضلی (Differential Compound)
موتور جریان مستقیم با تحریک مستقل
1️⃣ موتور جریان مستقیم با آهنربای دائمی (PMDC)
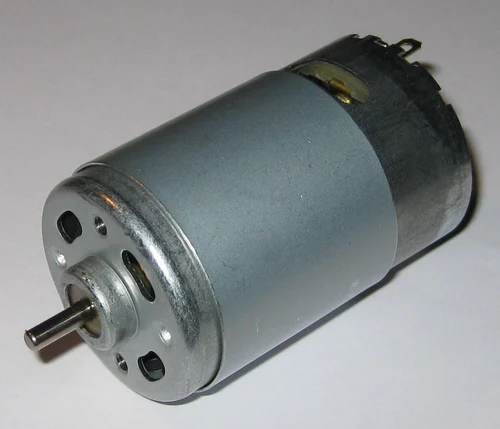
موتور جریان مستقیم با آهنربای دائمی (PMDC Motor) نوعی از موتورهای DC است که برای ایجاد میدان مغناطیسی مورد نیاز، از آهنربای دائمی استفاده میکند.
آیا تا به حال از اسباببازیهای باتریخور استفاده کردهاید؟ موتوری که این اسباببازیها را به حرکت درمیآورد، همان موتور DC با آهنربای دائمی یا PMDC است. این موتورها دارای ساختار ساده و جمعوجوری هستند.
این نوع موتورها به طور گستردهای در موارد زیر استفاده میشوند:
- موتور استارت خودروها،
- برفپاککنها و واشرهای شیشه،
- دمندههای بخاری و کولر،
- مکانیزم بالا و پایین بردن شیشهها، و همچنین در انواع اسباببازیها کاربرد فراوان دارند.
از آنجا که شدت میدان مغناطیسی در آهنربای دائمی ثابت است، در موتورهای DC با آهنربای دائمی (PMDC) امکان کنترل خارجی میدان مغناطیسی وجود ندارد.
به همین دلیل، این نوع موتورها در کاربردهایی مورد استفاده قرار میگیرند که نیازی به کنترل سرعت موتور وجود ندارد (زیرا کنترل سرعت معمولاً از طریق کنترل میدان مغناطیسی انجام میشود).
موتورهای کوچک با توانهای کسری یا زیر کسری کیلووات اغلب با استفاده از آهنربای دائمی ساخته میشوند.
اصل عملکرد موتور جریان مستقیم با آهنربای دائمی (PMDC Motor)
همانطور که پیشتر گفته شد، اصل عملکرد موتور PMDC مشابه با اصل کلی عملکرد موتورهای جریان مستقیم است. به این معنا که هرگاه یک رسانا حامل جریان الکتریکی درون یک میدان مغناطیسی قرار گیرد، نیروی مکانیکی بر آن وارد میشود و جهت این نیرو بر اساس قانون دست چپ فلمینگ (Fleming’s Left Hand Rule) تعیین میگردد.
در موتور DC با آهنربای دائمی، آرمیچر درون میدان مغناطیسی ناشی از آهنربای دائمی قرار دارد؛ بنابراین آرمیچر در جهت نیروی تولیدشده شروع به چرخش میکند.
در هر هادی آرمیچر، نیروی مکانیکی زیر وارد میشود:
\[F = B \cdot I \cdot L\]که در آن:
- ( B ) شدت میدان مغناطیسی بر حسب تسلا (Weber/m²) است،
- ( I ) جریان عبوری از هادی بر حسب آمپر (A) است،
- ( L ) طول هادی درون میدان مغناطیسی بر حسب متر (m) است.
هر هادی آرمیچر نیرویی را تجربه میکند و مجموع این نیروها یک گشتاور کلی ایجاد میکنند که تمایل به چرخاندن آرمیچر دارد.
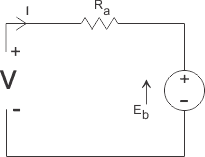
از آنجایی که در موتور PMDC میدان مغناطیسی توسط آهنربای دائمی ایجاد میشود، در مدار معادل موتور جریان مستقیم با آهنربای دائمی نیازی به رسم سیمپیچهای میدان وجود ندارد.
ولتاژ تغذیهی اعمالشده به آرمیچر شامل افت ولتاژ روی مقاومت آرمیچر است و باقی ولتاژ توسط نیروی ضد محرکه (Back EMF) موتور جبران میشود. بنابراین، معادلهی ولتاژ موتور به صورت زیر بیان میگردد:
\[V = E + I R_a\]که در آن:
- ( I ) جریان آرمیچر است،
- ( R_a ) مقاومت آرمیچر موتور میباشد.
✅ مزایا
- ساختار ساده – نیازی به سیمپیچ میدان وجود ندارد.
- بازدهی بالا – هیچ تلفات مسی در میدان وجود ندارد.
- اندازهی کوچک و وزن کم – به دلیل تعداد کمتر قطعات.
- پاسخ سریع – واکنش سریع سرعت در برابر تغییرات ولتاژ.
- عملکرد قابل اعتماد – قطعات الکتریکی کمتر به معنای نیاز کمتر به تعمیر و نگهداری است.
❌ معایب
- کنترل محدود سرعت – چون میدان مغناطیسی ثابت است (شار مغناطیسی قابل تغییر نیست).
- خطر کاهش خاصیت مغناطیسی – آهنرباهای دائمی ممکن است در اثر جریان زیاد یا دمای بالا خاصیت خود را از دست بدهند.
- هزینهی بالای آهنرباها – بهویژه هنگام استفاده از مواد نادر زمینی مانند نئودیمیم.
- نامناسب برای توانهای بالا – به دلیل محدودیت در اندازه و قدرت آهنربا که گشتاور خروجی را کاهش میدهد.
- عدم امکان تضعیف میدان (Field Weakening) – بنابراین دستیابی به سرعتهای بالاتر از سرعت نامی دشوار است.
🔩 کاربردها
- سیستمهای خودرویی – مورد استفاده در برفپاککن، دمندهها، فنها و بالابر شیشهها.
- ابزارهای قابل حمل – مانند دریل، پیچگوشتی و ارههای برقی.
- رباتیک – برای عملگرهای کوچک، درایو چرخها و کنترل حرکت.
- لوازم خانگی – مانند سشوار، مخلوطکن و جاروبرقی.
- تجهیزات رایانهای و اداری – در چاپگرها، دیسکدرایوها و اسکنرها.
- دستگاههای باتریخور – مناسب برای اسباببازیها، دوچرخههای برقی و وسایل نقلیه کوچک.
- ابزارهای پزشکی – در پمپها و دستگاههای دقیق که نیاز به فشردگی و بازده بالا دارند.
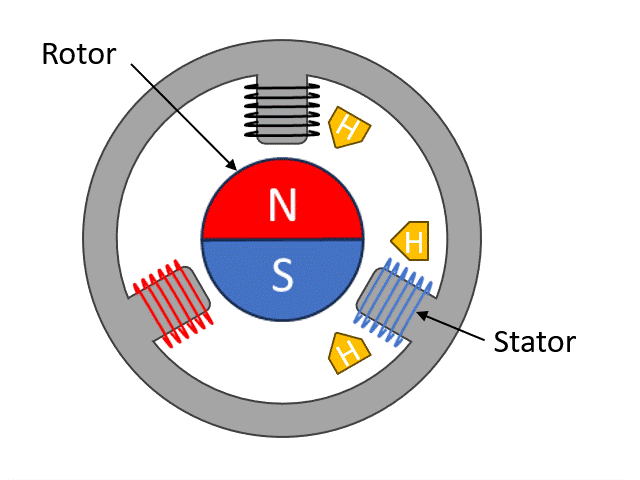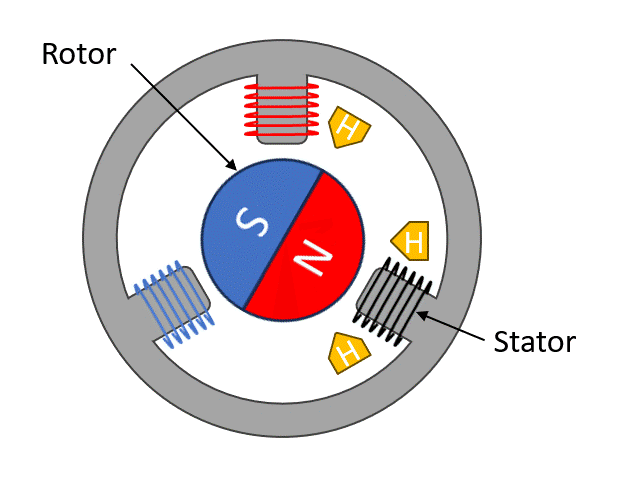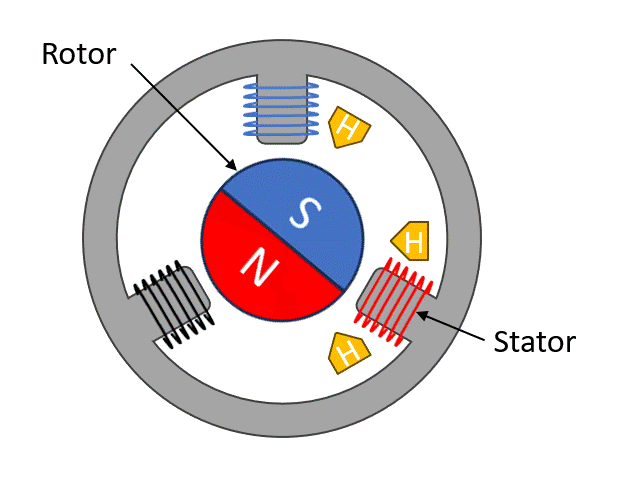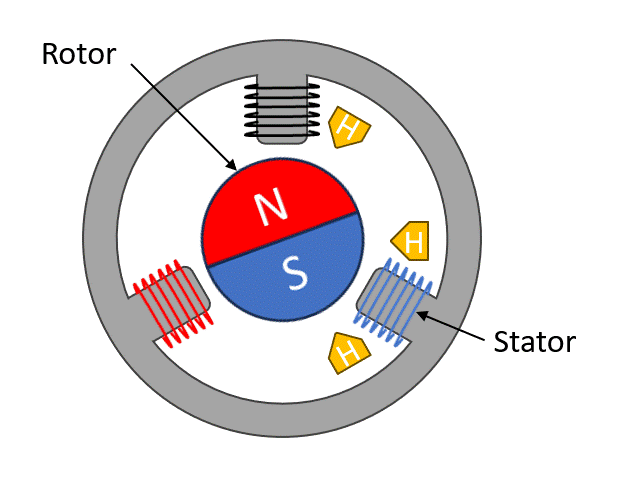
موتور جریان مستقیم بدون جاروبک (Brushless DC Motor یا BLDC) نوعی موتور DC است که فاقد جاروبک مکانیکی میباشد و بهصورت الکترونیکی کموتاسیون (تغییر جهت جریان) انجام میدهد.
در این نوع موتور، یک کنترلر الکترونیکی پالسهای جریان را به سیمپیچهای موتور اعمال میکند تا سرعت و گشتاور موتور همزمان تنظیم شوند.
موتورهای BLDC به دلیل وجود آهنرباهای دائمی در روتور که در اطراف آرمیچر ثابت (استاتور) میچرخند، در طیف وسیعی از سرعتها گشتاور بالایی تولید میکنند.
کموتاسیون الکترونیکی در این موتورها باعث ایجاد عملکرد نرم، گشتاور یکنواخت و بازده بالا میشود، حتی زمانی که موتور در حالت سکون قرار دارد.
Your browser does not support the video tag.
کنترلکننده سرعت الکترونیکی (Electronic Speed Controller - ESC)
۱. میکروکنترلر (Microcontroller): میکروکنترلر بهعنوان مغز ESC عمل میکند — موقعیت روتور را تشخیص داده و با زمانبندی دقیق سوئیچینگ فازها، موتور را با بازده بالا هدایت میکند.
۲. درایورهای MOSFET (مرحله ترانزیستوری): این سوئیچهای الکترونیکی پرسرعت، جریان را با سرعت زیاد قطع و وصل میکنند تا شکل موج مناسب برای هر سیمپیچ موتور تولید شود.
۳. مدار حسگر (Sensor / Sensorless): این بخش وظیفهی تشخیص موقعیت روتور را بر عهده دارد.
- در ESCهای دارای حسگر (Sensor-Based) از سنسورهای هال (Hall Sensors) برای اندازهگیری میدان مغناطیسی روتور استفاده میشود.
- در ESCهای بدون حسگر (Sensorless)، کنترلر موقعیت روتور را از طریق نیروی ضد محرکه (Back EMF) ایجادشده توسط موتور در حین چرخش تخمین میزند.
۴. ورودی کنترلی (PWM Signal): این سیگنال از آردوینو، کنترلر پرواز یا واحد کنترلی دیگر دریافت میشود و با تغییر دوره کاری (Duty Cycle) یا عرض پالس، سرعت موتور را تعیین میکند.

طراحی روتور داخلی (Inner Rotor Design)
در طراحی روتور داخلی، روتور در مرکز موتور قرار دارد و سیمپیچهای استاتور در اطراف آن پیچیده شدهاند. از آنجا که روتور در بخش مرکزی قرار دارد، آهنرباهای روتور گرما را درون موتور حبس نمیکنند و گرما بهراحتی دفع میشود. به همین دلیل، موتورهای با طراحی روتور داخلی قادر به تولید گشتاور زیاد هستند و بهطور گسترده در کاربردهای مختلف مورد استفاده قرار میگیرند.

طراحی روتور خارجی (Outer Rotor Design)
در طراحی روتور خارجی، روتور بهصورت حلقهای در اطراف سیمپیچهایی قرار دارد که در هستهی موتور جای گرفتهاند. در این حالت، آهنرباهای روتور گرمای تولیدشده در موتور را به دام میاندازند و مانع از دفع مناسب گرما میشوند. چنین طراحیای باعث میشود موتور با جریان نامی کمتر کار کند و دارای گشتاور دندانهای (Cogging Torque) پایینتری باشد.
کنترل موتور بدون جاروبک (BLDC) با آردوینو
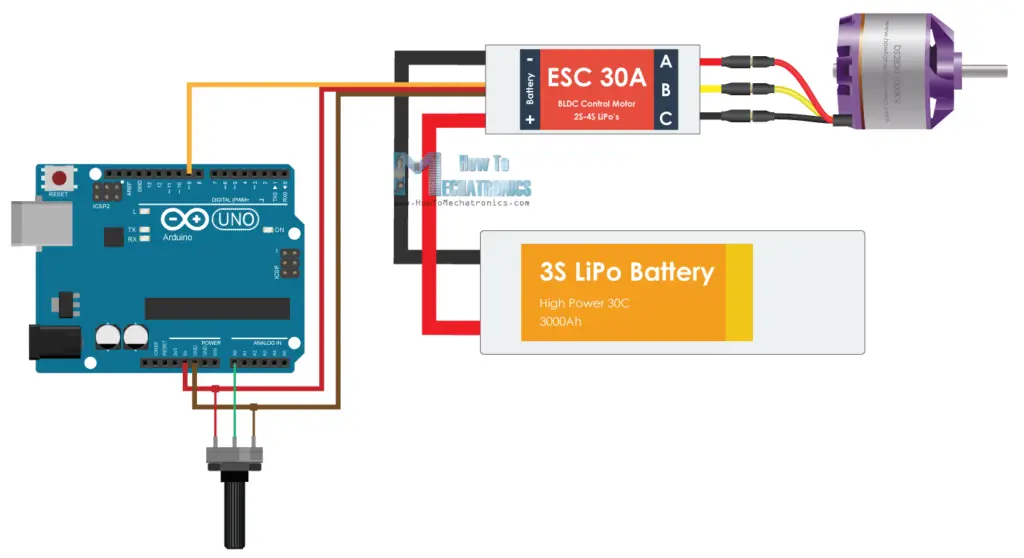
- کنترلکننده سرعت الکترونیکی (ESC 30A): با سوئیچ کردن جریان بین فازهای موتور، سرعت و جهت چرخش موتور را کنترل میکند. عدد 30A نشان میدهد که این ESC توانایی عبور جریان تا ۳۰ آمپر را دارد.
- باتری لیتیوم-پلیمر (Li-Po): منبع تغذیه سبک با توان جریاندهی بالا برای ESC و موتور است.
- برد آردوینو (Arduino Board): سیگنالهای کنترلی PWM را به ESC ارسال کرده و بهعنوان کنترلکننده مرکزی سیستم عمل میکند.
- پتانسیومتر (Potentiometer): بهعنوان مقاومت متغیر عمل کرده و با تغییر ولتاژ ورودی به آردوینو، سرعت موتور را تنظیم میکند.
- بردبرد و سیمهای جامپر: برای اتصال موقت مدار بدون نیاز به لحیمکاری استفاده میشوند.
💻 کد آردوینو برای کنترل موتور BLDC
/*
کنترل موتور بدون جاروبک با آردوینو
نوشته شده توسط Dejan، منبع: https://howtomechatronics.com
*/
#include <Servo.h>
Servo ESC; // ایجاد شیء برای کنترل ESC
int potValue; // مقدار خواندهشده از پایه آنالوگ
void setup() {
// اتصال ESC به پایه 9 آردوینو
ESC.attach(9, 1000, 2000); // (پایه، حداقل عرض پالس، حداکثر عرض پالس بر حسب میکروثانیه)
}
void loop() {
potValue = analogRead(A0); // خواندن مقدار پتانسیومتر (بین 0 تا 1023)
potValue = map(potValue, 0, 1023, 0, 180); // مقیاسبندی برای استفاده با کتابخانه Servo (بین 0 تا 180)
ESC.write(potValue); // ارسال سیگنال کنترل به ESC
}
✅ مزایا
- عدم وجود جاروبک یا کموتاتور مکانیکی – حذف اصطکاک، سایش و جرقه.
- بازدهی بالا – به دلیل کاهش تلفات مکانیکی.
- عملکرد نرم و بیصدا – نویز و لرزش کمتر در حین کار.
- طول عمر و قابلیت اطمینان بالا – به علت قطعات مکانیکی کمتر و سایش ناچیز.
- کنترل دقیق سرعت و گشتاور – به لطف کموتاسیون الکترونیکی.
- پاسخ دینامیکی سریع – امکان شتابگیری و کاهش سرعت سریع موتور.
❌ معایب
- هزینهی بالاتر – به دلیل نیاز به کنترلر الکترونیکی و حسگرها.
- پیچیدگی در طراحی – نیازمند مدارهای کنترلی و میانافزار (Firmware) پیشرفتهتر.
- مشکلات حرارتی و کاهش خاصیت مغناطیسی – گرمای بیش از حد میتواند آهنرباها را تضعیف کرده یا به عایق سیمپیچ آسیب بزند.
🔩 کاربردها
- وسایل نقلیه برقی (EV) و دوچرخههای برقی (E-Bike) – برای راندمان بالا و نیروی محرکهی مؤثر.
- پهپادها و هواپیماهای مدل (RC) – موتوری سبک، سریع و با توان بالا.
- فنهای خنککنندهی رایانه، هارددیسکها و درایوهای نوری – عملکرد آرام و قابل اعتماد.
- رباتیک و ماشینآلات CNC – برای کنترل دقیق حرکت و موقعیت.
- تجهیزات پزشکی – در کاربردهایی که نیاز به صدای کم، دقت بالا و اندازهی فشرده دارند.
- لوازم خانگی – مانند ماشین لباسشویی و کولرهای گازی.
- اتوماسیون صنعتی – در سیستمهای سروو، عملگرها و ماژولهای موقعیتیابی.
3️⃣ موتور جریان مستقیم با تحریک مستقل (Separately Excited DC Motor)
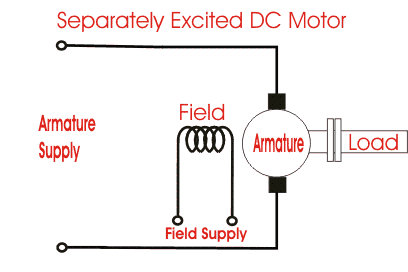
موتور جریان مستقیم با تحریک مستقل (Separately Excited DC Motor) نوعی موتور DC است که در آن سیمپیچ میدان توسط یک منبع تغذیه DC جداگانه تغذیه میشود و از مدار تغذیه آرمیچر مستقل است.
در این ساختار، جریان آرمیچر از سیمپیچ میدان عبور نمیکند و در نتیجه، شار مغناطیسی (Φ) و جریان آرمیچر (Iₐ) بهصورت مستقل از هم کنترل میشوند. بنابراین میتوان گشتاور موتور را با تغییر شار میدان، بدون تأثیر مستقیم بر جریان آرمیچر، تنظیم کرد.

از آنجا که میدان و آرمیچر از منابع تغذیه جداگانهای تغذیه میشوند، معمولاً **شار مغناطیسی تقریباً ثابت** در نظر گرفته میشود. هنگامی که ولتاژ DC به آرمیچر اعمال میشود، جریان ( Iₐ ) از آن عبور کرده و در میدان مغناطیسی تولیدشده توسط سیمپیچ تحریک، **گشتاور مکانیکی** ایجاد میشود. معادلهی ولتاژ در آرمیچر به صورت زیر است:
\[V_a = E_b + I_a R_a\]که در آن: - \( E_b \): نیروی ضد محرکه (Back EMF) - \( R_a \): مقاومت آرمیچر - \( I_a \): جریان آرمیچر ### مدار استاتور (مدار میدان) {#مدار-استاتور-مدار-میدان} به سیمپیچ میدان ولتاژی ( V_f ) (از منبع جداگانه) اعمال میشود. این ولتاژ صرف دو بخش میشود: 1. افت ولتاژ روی مقاومت سیمپیچ میدان ( I_f R_f ) 2. و القای مغناطیسی (در حالت گذرا، بهدلیل خاصیت سلفی سیمپیچ میدان) پس معادله مداری **استاتور (میدان)** به صورت زیر است: $$ V_f = I_f R_f + L_f \frac{dI_f}{dt} $$
✅ مزایا
- کنترل مستقل شار و جریان آرمیچر – انعطافپذیری بالا در کنترل سرعت و گشتاور.
- تنظیم دقیق سرعت – حفظ سرعت در برابر تغییرات بار از طریق کنترل میدان.
- دامنه وسیع کنترل سرعت – با تغییر ولتاژ میدان یا آرمیچر.
- عملکرد پایدار در شرایط بار متغیر.
❌ معایب
- نیاز به دو منبع تغذیه جداگانه که موجب افزایش پیچیدگی و هزینه میشود.
- مدار کنترلی پیچیدهتر نسبت به موتورهایی که آرمیچر و میدان از یک منبع مشترک تغذیه میشوند.
- در صورت تضعیف بیشازحد میدان، امکان ناپایداری عملکرد وجود دارد.
🔩 کاربردها
- درایوهای صنعتی با نیاز به کنترل دقیق سرعت
- ماشینابزارها
- سیستمهای کشش (مانند لوکوموتیوها)
- نورد فلزات، دستگاههای چاپ
- کاربردهایی که به دامنه وسیع سرعت نیاز دارند
4️⃣ موتور جریان مستقیم شنت (Shunt Wound DC Motor - Shunt WDM)
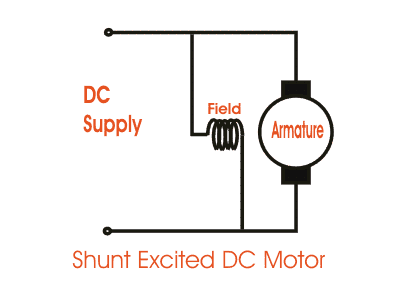
موتور جریان مستقیم شنت (Shunt Wound DC Motor) نوعی موتور خودتحریک (Self-Excited) است که در آن سیمپیچ میدان به صورت موازی (شنت) با سیمپیچ آرمیچر متصل میشود.
از آنجا که هر دو سیمپیچ از یک ولتاژ تغذیه مشترک استفاده میکنند اما در شاخههای جداگانه قرار دارند، جریان میدان (Iₑ یا (I_{sh})) و جریان آرمیچر ((Iₐ)) بهصورت مستقل از هم جریان مییابند.
سیمپیچ میدان شامل تعداد زیادی دور از سیمهای نازک با مقاومت بالا است تا تنها جریان کمی از آن عبور کرده و در نتیجه شار مغناطیسی تقریباً ثابتی ایجاد شود.

معادله مدار میدان (استاتور)
مدار میدان موازی با منبع است، پس:
\[V = I_f R_f + L_f \frac{dI_f}{dt}\]و در حالت ماندگار (جریان میدان ثابت):
\[V = I_f R_f\]🔸 از این رابطه، جریان میدان برابر است با:
\[I_f = \frac{V}{R_f}\]معادله مدار آرمیچر
مدار آرمیچر شامل ولتاژ منبع، افت اهمی و نیروی ضد محرکه است:
\[V = E_a + I_a R_a\]✅ مزایا
- تنظیم مناسب سرعت در برابر تغییرات بار.
- سرعت تقریباً ثابت — کاهش اندک سرعت تحت بار.
- کنترل ساده سرعت از طریق تغییر جریان میدان یا ولتاژ آرمیچر.
- عملکرد پایدار در بسیاری از کاربردهای صنعتی.
❌ معایب
- کاهش گشتاور در صورت کاهش شدید جریان میدان.
- گشتاور راهاندازی پایینتر نسبت به موتور سری.
- نیاز به مقاومت خارجی در مدار آرمیچر هنگام راهاندازی برای محدود کردن جریان اولیه.
- در صورت قطع مدار میدان، موتور مانند موتور سری عمل کرده و سرعت آن ممکن است بهطور خطرناکی افزایش یابد.
🔩 کاربردها
- ماشینابزارها
- تراش، مته و فرز
- فنها و دمندهها
- پمپهای گریز از مرکز
- میکسرها و نوارهای نقاله
- کاربردهایی که در آنها سرعت ثابت علیرغم تغییر بار مورد نیاز است
5️⃣ موتور جریان مستقیم سری (Series Wound DC Motor - Series WDM)
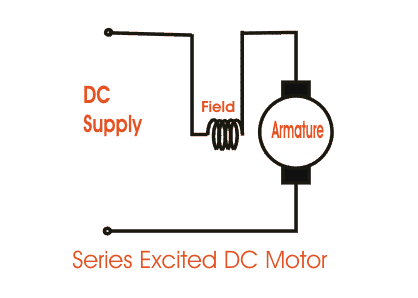
موتور جریان مستقیم سری (Series Wound DC Motor) نوعی موتور خودتحریک (Self-Excited) است که در آن سیمپیچ میدان به صورت سری با آرمیچر متصل میشود. در نتیجه، همان جریان از سیمپیچ میدان و آرمیچر عبور میکند.

در موتور سری، سیمپیچ میدان دارای **تعداد کمی دور از سیم ضخیمتر** است، زیرا باید **کل جریان آرمیچر** را عبور دهد. شار مغناطیسی (\(Φ\)) تقریباً متناسب با جریان آرمیچر (\(Iₐ\)) است. بنابراین با افزایش بار، جریان آرمیچر افزایش یافته، شار بیشتر شده و در نتیجه **گشتاور تولیدی افزایش مییابد**. معادله ولتاژ تغذیه به صورت زیر بیان میشود:
\[V = E_b + I (R_s + R_a)\]که در آن: - \(R_s\): مقاومت سیمپیچ میدان سری - \(R_a\): مقاومت آرمیچر از آنجا که (T ∝ Φ \cdot I) و (Φ ∝ I)، گشتاور تقریباً با (I^2) متناسب است، بنابراین موتور دارای **گشتاور راهاندازی بسیار زیاد** است. اما **تنظیم سرعت در این نوع موتور ضعیف است**؛ هنگامی که بار افزایش مییابد، جریان و شار افزایش یافته و در نتیجه سرعت بهطور محسوسی کاهش پیدا میکند. همچنین **راهاندازی موتور بدون بار بسیار خطرناک است**، زیرا با کاهش جریان، شار کاهش یافته و سرعت موتور ممکن است به شکل خطرناکی افزایش یابد (پدیده Overspeed).
✅ مزایا
- گشتاور راهاندازی بسیار بالا — مناسب برای بارهای سنگین.
- ساختار ساده — طراحی آسان و کمهزینه.
- عملکرد مناسب در شرایط کاری متناوب با بارهای سنگین.
❌ معایب
- تنظیم ضعیف سرعت — تغییر زیاد سرعت با تغییر بار.
- غیرقابل استفاده در حالت بیبار — خطر افزایش بیش از حد سرعت.
- سایش زیاد جاروبک و کموتاتور به دلیل جریان بالا.
- نامناسب برای کنترل دقیق سرعت.
🔩 کاربردها
- سیستمهای کشش مانند قطارهای برقی و ترامواها
- جرثقیلها، بالابرها و آسانسورها
- موتور استارت خودروها
- نوار نقالههای سنگین
- تجهیزات و ماشینآلاتی که نیاز به گشتاور بالا در لحظهی شروع حرکت دارند
6️⃣ موتور جریان مستقیم مرکب (Compound Wound DC Motor - CWDM)
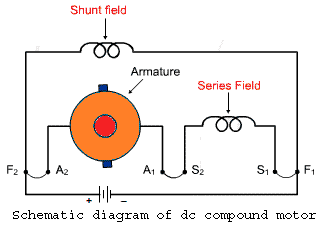
موتور جریان مستقیم مرکب (Compound Wound DC Motor) یا به اختصار موتور مرکب DC، نوعی موتور خودتحریک (Self-Excited) است که برای ایجاد شار مغناطیسی خود از دو نوع سیمپیچ میدان — سری و شنت — بهصورت همزمان استفاده میکند.
این طراحی، گشتاور راهاندازی زیاد موتور سری را با تنظیم سرعت مناسب موتور شنت ترکیب میکند. در موتور مرکب، بخشی از سیمپیچ میدان بهصورت سری با آرمیچر و بخشی دیگر بهصورت موازی (شنت) به آرمیچر متصل میشود.
بر اساس نحوه اتصال و اثر شارهای مغناطیسی، موتورهای مرکب به دو نوع تقسیم میشوند: - **مرکب جمعی (Cumulatively Compounded):** شار میدان سری و شنت در یک جهت عمل کرده و یکدیگر را تقویت میکنند. - **مرکب تفاضلی (Differentially Compounded):** شار میدان سری در خلاف جهت شار میدان شنت عمل کرده و اثر آن را تضعیف میکند. همچنین از نظر نحوه اتصال، این موتورها به دو نوع تقسیم میشوند: - **شنت بلند (Long Shunt):** سیمپیچ شنت کل مجموعهی آرمیچر و میدان سری را در بر میگیرد. - **شنت کوتاه (Short Shunt):** سیمپیچ شنت تنها به آرمیچر متصل میشود و میدان سری را در بر نمیگیرد.
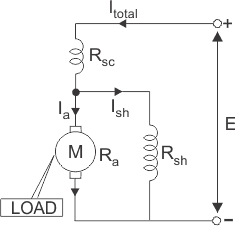
در حین کار، هر دو سیمپیچ میدان شار تولید میکنند. میدان سری شار متناسب با جریان آرمیچر ایجاد کرده و در زمان راهاندازی گشتاور بالایی را فراهم میسازد، در حالیکه میدان شنت شار تقریباً ثابتی تولید میکند که باعث پایداری سرعت در تغییرات بار میشود.
بهدلیل این ترکیب دوگانه، موتور مرکب میتواند در برابر تغییرات بار، سرعت تقریباً ثابتی حفظ کند و در عین حال، گشتاور راهاندازی بیشتری نسبت به موتور شنت ایجاد نماید.
✅ مزایا
- گشتاور راهاندازی بالا – به لطف وجود سیمپیچ سری.
- تنظیم مناسب سرعت – به دلیل وجود سیمپیچ شنت و شار پایدار.
- کارایی ترکیبی – امکان تنظیم رفتار موتور با تغییر نسبت شار سری به شنت.
- کاهش خطر افزایش بیش از حد سرعت (Overspeed) – میدان شنت از شتاب بیرویه موتور جلوگیری میکند.
❌ معایب
- ساختار پیچیدهتر – نیاز به هر دو نوع سیمپیچ (سری و شنت) و طراحی دقیقتر.
- هزینهی بیشتر – به علت مواد و سیمپیچیهای اضافی.
- چالش در طراحی جبرانسازی (Compounding) – در نوع تفاضلی، در صورت طراحی نادرست، ممکن است عملکرد ناپایدار شود.
- نگهداری دشوارتر – به دلیل تعداد بیشتر اجزای سیمپیچی و نیاز به بازرسی منظم.
🔩 کاربردها
- نورد فلزات (Rolling Mills) – جایی که گشتاور بالا و پایداری سرعت لازم است.
- آسانسورها و بالابرها (Elevators & Hoists) – برای حرکت نرم و کنترلشدهی بار.
- پرسها و ماشینآلات برش – برای گشتاور زیاد در شروع و پایداری سرعت در حین کار.
- چاپگرهای صنعتی و نوار نقالهها – در کاربردهایی با بار متغیر و نیاز به سرعت یکنواخت.
- جرثقیلها و ماشینآلات سنگین – در صنایع بزرگ که هم گشتاور و هم کنترل سرعت اهمیت دارد.
منابع
Electronics Tutorials – DC Motors
Circuit Digest – Working and Types of DC Motor
Electrical4U – DC Motor Types and Characteristics
Elprocus – DC Motor Working Principle, Types, and Applications
The Engineering Knowledge – DC Motor: Types, Working & Applications
🎥 منابع ویدئویی
ویدیوهای بهکاررفته در این مقاله برگرفته از منابع آموزشی معتبر در یوتیوب هستند که برای درک بهتر مفاهیم موتور جریان مستقیم (DC Motor) مورد استفاده قرار گرفتهاند: